Eng


 Hjem / Nyheter / Bransjenyheter / Hvordan en BLDC-motorkontroller fungerer: kommutering, PWM og praktisk innstilling
Hvordan en BLDC-motorkontroller fungerer: kommutering, PWM og praktisk innstilling
 2026.09.30
 Bransjenyheter
Hvis du noen gang har spurt hvordan en BLDC-motorkontroller fungerer, er du ikke alene. I våre tiår med produksjon av mikromotorer har vi sett mange veldesignede motorer svikte i feltet ganske enkelt fordi kontrolleren ikke ble gitt nok oppmerksomhet. En børsteløs likestrømsmotor er en lagspiller: Rotoren, statoren, sensorene og elektronikken må hver jobbe i samme rytme, og kontrolleren er den som holder takten.
Hva gjør en BLDC-motorkontroller egentlig?
En BLDC-motor har permanente magneter på rotoren og et sett med spoler på statoren. I motsetning til en børstet motor, er det ingen mekanisk kommutator for å bytte strøm. Kontrolleren må utføre den jobben elektronisk, og den må gjøre det på nøyaktig riktig tidspunkt i forhold til rotorposisjonen.
Enkelt sagt skaper kontrolleren et roterende magnetfelt. Den gjør dette med en DC-til-tre-fase omformer, rotorposisjonsdeteksjon, elektronisk kommutering, regulering og feilbeskyttelse. Sammen bestemmer disse funksjonene timingen og sekvensen av strømpulser som sendes til statorviklingene. Den timingen er essensen av hvordan en BLDC-motorkontroller fungerer.
Hallsensorer og seks-trinns kommutering
Den enkleste måten å vite hvor rotoren peker på er å bruke Hall-sensorer. Disse små magnetiske bryterne er montert i motoren og produserer et logisk signal når rotormagneten passerer dem. Tre Hall-sensorer deler en elektrisk revolusjon inn i seks sektorer.
Seks-trinns kommutering, også kalt trapeskontroll, er den klassiske kontrollmetoden. I hvert trinn aktiverer kontrolleren to av de tre fasene: en trukket høyt, en trukket lavt og den tredje venstre åpen. Hver 60. elektriske grader går kontrolleren videre til neste sektor basert på Hall-sensormønsteret.
| Halltilstand (A, B, C) | Sektor | Faser gjennomføring |
|---|---|---|
| 001 | 1 | A / B- |
| 011 | 2 | A / C- |
| 010 | 3 | B / C- |
| 110 | 4 | B / A- |
| 100 | 5 | C / A- |
| 101 | 6 | C / B- |
Denne enkle tabellen er en praktisk påminnelse: Når du først forstår det elektroniske kommuteringstrinnet, blir de fleste lednings- og oppstartsproblemer lettere å diagnostisere.
Sensorløs Back-EMF-kontroll
Hall-sensorer øker kostnadene og krever ekstra ledninger, så mange kontrollere bruker sensorløs kontroll. Motoren selv genererer en tilbake-EMF-spenning når rotoren snurrer. Kontrolleren måler nullkryssingen til denne tilbake-EMF i den uexciterte fasen for å finne ut hvor rotoren er.
Nullkryssingen er normalt ikke kommuteringsøyeblikket. Ved seks-trinns kontroll venter kontrolleren ca. 30 elektriske grader etter nullkryssingen og pendler deretter. Den nøyaktige vinkelen kan justeres for bedre effektivitet eller høyere dreiemoment.
Sensorløs kontroll har én velkjent begrensning: ved null hastighet er det ingen tilbake-EMF. Kontrolleren må først justere rotoren med en fast spenningspuls, deretter rampe motoren opp med tidsstyrt eller åpen sløyfe kommutering til bak-EMF er sterk nok til å lese. For laster som trenger fullt dreiemoment fra stillestående, er en Hall-sensor-versjon ofte det bedre valget.
PWM, dødtid og strømkontroll
Kommutering forteller kontrolleren hvilken fase den skal koble til, men pulsbreddemodulasjon forteller den hvor mye spenning som skal påføres. Ved å kutte DC-busspenningen ved en fast frekvens og variere driftssyklusen, endrer kontrolleren den gjennomsnittlige spenningen sett av viklingen.
PWM angir ikke hastighet direkte. Den setter kjørespenningen, og motorhastigheten sammen med belastningen bestemmer det endelige driftspunktet. Dette er grunnen til at en BLDC-kontroller også overvåker strøm. Hvis belastningen øker, stiger strømmen, og en god kontroller begrenser den før viklingene overopphetes.
En detalj som er viktig spesielt ved høye PWM-frekvenser er dødtid. Høyside- og lavsidebryterne i samme omformergren må aldri lede på samme øyeblikk. Kontrolleren setter inn et kort slukningsintervall mellom svitsjehendelser for å forhindre gjennomstrømming.
Kontrollløkker i en moderne BLDC-kontroller
I en komplett stasjon kjører kontrolleren vanligvis flere nestede løkker.
- Strøm- eller momentsløyfen er den innerste sløyfen. Den måler fasestrøm og justerer PWM driftssyklus for å følge en dreiemomentkommando.
- Hastighetssløyfen sammenligner den målte hastigheten med målhastigheten og gir ut dreiemomentreferansen.
- Posisjonsløkken brukes i servoapplikasjoner som f.eks industriroboter . Det gir hastighetssløyfen en posisjonsfeil å korrigere.
- Oppstartssløyfen håndterer justering, ramping med åpen sløyfe og overgangen til sensorløs drift uten lukket sløyfe.
Disse løkkene deler ett mål: holde statorfeltet og rotorfeltet i arbeid sammen slik at motoren produserer jevnt, effektivt dreiemoment.
Sinusformet kontroll og feltorientert kontroll
Seks-trinns kontroll er enkel og rimelig, men den skaper dreiemomentrippel og støy fordi strømmen byttes brått. To jevnere alternativer fortjener oppmerksomhet.
Sinusformet styring varierer gradvis fasespenningene, noe som gjør statorstrømmen mer sinusformet. Feltorientert kontroll, noen ganger kalt FOC, går lenger: den transformerer trefasestrømmene til to komponenter, en relatert til dreiemoment og en relatert til fluks, og kontrollerer dem uavhengig. FOC gir svært jevn drift med lav hastighet, stille akustikk og rask dynamisk respons.
For mange elektriske vifter og pumpeapplikasjoner, seks-trinn er fortsatt akseptabelt. Men når støy eller effektivitet betyr noe, kan en kontrollerstrategi med høyere ytelse utgjøre en sterkere forskjell enn enhver endring i selve motoren.
Tilpasse kontrolleren til motoren din
Selv en perfekt kontrollalgoritme vil mislykkes hvis maskinvaregrensene er feil. Her er hovedparametrene du bør sjekke:
- Nominell spenning og kontrollerens maksimale driftsspenning.
- Kontinuerlige og toppstrømklassifiseringer, inkludert stoppstrøm.
- Fasemotstand og induktans, som påvirker hvor raskt strømmen kan bygges.
- Hallsensorjustering for sensorbasert styring.
- PWM-frekvens og dødtid, spesielt for lavinduktansmotorer.
- Beskyttelsesfunksjoner som overstrøm, overtemperatur og underspenningsavstengning.
Vår erfaring er at å velge motoren og kontrolleren som et matchet sett sparer uker med feilsøking. En motor designet for en kontrollertype kan oppføre seg veldig annerledes med en annen.
Praktisk testing og feilsøking
Når en BLDC-motor rykker, overopphetes eller mister synkronisering, er feilen ofte i kontrolleroppsettet i stedet for motoren. En kort testrutine hjelper.
- Mål DC motstand mellom hvert par motorledninger. De tre avlesningene skal være grovt balansert.
- Roter rotoren sakte og registrer Hall-sensorsekvensen. Det må samsvare med det forventede sekssektormønsteret.
- Se på fasestrømmen med et oscilloskop og en strømsonde. Se etter en ren trapesformet eller sinusformet bølgeform.
- Kjør motoren ubelastet og deretter under belastning. Kontrolleren skal holde hastigheten uten overdreven strøm.
Hvis motoren ryker og ikke starter, kontroller Hall-kablingen og oppstartsrampen. Hvis den mister synkroniseringen under belastning, se etter en hengende forsyningsspenning eller en feil tidsavgang. Hvis det blir varmt, reduser strømgrensen, juster PWM-frekvensen eller forbedre kjølingen.
Fra vårt verksted til ditt produkt
Etter mer enn 30 år med å lage mikromotorer, har vi lært at kontrolleroppførsel er en del av motordesign. En kontroller må velges med samme omhu som trådmåleren, magnetkvaliteten og lagersystemet. Når du kombinerer en godt viklet motor med en riktig innstilt elektronisk kontroller, får du et produkt som føles pålitelig og som går stille.
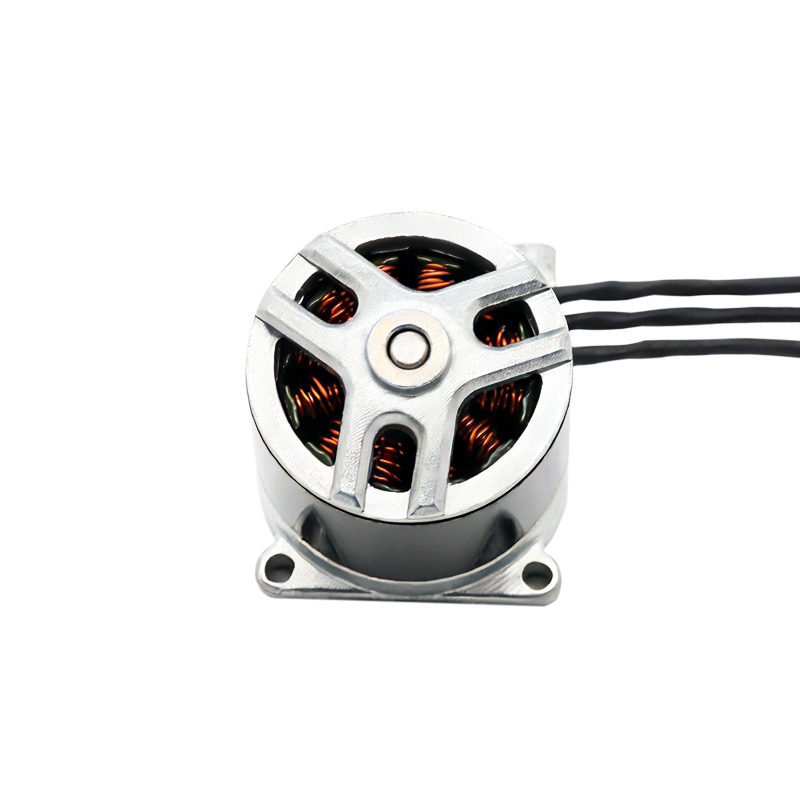
Et godt eksempel er vår kompakte børsteløse motor for droneapplikasjoner. Den kobles naturlig sammen med en sensorløs kontroller som kan håndtere rask kommutering og stramme strømgrenser. Motoren og kontrolleren skal kommunisere elektrisk, og vi sørger for at tilkoblingen er så enkel som mulig.
Hvis du designer en pumpe, vifte, robot eller verktøy, husk at kontrolleren er hjernen i systemet. Å forstå hvordan en BLDC-motorkontroller fungerer, vil hjelpe deg å stille de riktige spørsmålene, velge riktig motor og bringe et mer pålitelig produkt på markedet.
Nyheter
-
Børste DC-motorer og fysiske fundamenter Den Børste DC-motor er en pioner i å konvertere elektrisk energi til mekanisk bevegelse, og historien er nært sammenvev...
READ MORE -
Hvem bruker fortsatt børstede likestrømsmotorer i disse dager? Børstede likestrømsmotorer i små apparater Til tross for den økende bruken av børsteløs motorteknologi, ...
READ MORE -
Børste DC-motorapplikasjoner i forbrukerelektronikk og smarte enheter Børste DC-motorrolle i forbrukerelektronikkdesign Børste DC-motor spiller en kritisk...
READ MORE
 Hjem
NYHETER


Opphavsrett © Yuyao Hongyang Micromotor Co., Ltd. Alle rettigheter forbeholdt.