Eng



Hvordan fungerer en girmotor? Komplett guide
 2026.04.22
 Bransjenyheter
A girmotor fungerer ved å kombinere en elektrisk motor med en girredusering (girkasse) til en enkelt integrert enhet. Motoren genererer høyhastighets rotasjonseffekt, og girkassen bruker en rekke inngripende gir for å redusere denne hastigheten mens du proporsjonalt multipliserer dreiemomentet . Resultatet er et kompakt drivsystem som gir langsom, kraftig rotasjon – akkurat det de fleste mekaniske applikasjoner krever.
For eksempel gir en motor som snurrer med 1400 RPM sammen med en 70:1 girkasse en utgående akselhastighet på bare 20 RPM – men med dreiemoment opptil 70 ganger større enn motoren alene kunne gi (minus effektivitetstap). Dette prinsippet gjelder enten du bruker en stor industriell girmotor som driver en transportør eller en liten girmotor vri mekanismen inne i en automatisk gardinåpner.
Kjernearbeidsprinsippet: Hastighetsreduksjon og dreiemomentmultiplikasjon
Den grunnleggende fysikken bak hver girmotor er girforholdet. Når et lite drivhjul (pinion) går i inngrep med et større drevet tannhjul, roterer det drevne tannhjulet saktere, men utøver mer rotasjonskraft. Forholdet er direkte og forutsigbart:
- Utgangshastighet = Inngangshastighet ÷ Girforhold
- Utgangsmoment = Input Torque × Girforhold × Effektivitet
En typisk girmotoreffektivitet varierer fra 85 % til 98 % avhengig av girtype, med spiralformede tannhjul i den høye enden og snekkegir i den nedre enden. Dette effektivitetstapet er den eneste "kostnaden" ved dreiemomentmultiplikasjonen - resten av energien omdannes til brukbart mekanisk arbeid.
I en flertrinns girkasse multipliserer hvert girtrinn forholdet. To trinn på 7:1 hver gir et kombinert forhold på 49:1. Tre trinn kan oppnå forhold som overstiger 1000:1 i et kompakt hus - som er hvordan en liten girmotor på størrelse med en knyttneve kan flytte en veldig tung last med en nesten umerkelig langsom, kontrollert hastighet.
Nøkkelkomponenter inne i en girmotor
Å forstå hva som er inne i en girmotor hjelper til med å diagnostisere problemer, velge riktig enhet og forutsi vedlikeholdsbehov. Hver girmotor inneholder de samme kjernedelsystemene, uavhengig av størrelse eller type.
- Elektrisk motor: Primus motor - konverterer elektrisk energi til rotasjonsenergi. Kan være AC (induksjon), DC (børstet eller børsteløs), eller stepper/servo avhengig av bruken. Motorakselen kobles direkte til girkassens første trinn.
- Inngangsaksel og pinjonggir: Høyhastighetsakselen som strekker seg fra motoren inn i girkassen. Tannhjulet (lite tannhjul) montert på denne akselen setter i gang hastighetsreduksjonsprosessen.
- Girtog: Ett eller flere trinn med sammenlåsende gir arrangert for å gradvis redusere hastigheten og øke dreiemomentet. Hver etappe har et førerutstyr og et drevet gir.
- Utgangsaksel: Den siste saktegående akselen som leverer kraft til den drevne lasten. Det kan være solid, hult eller flenset avhengig av monteringskonfigurasjonen.
- Girkassehus: Omslutter og justerer alle girkomponenter; typisk støpejern, aluminiumslegering eller ingeniørplast. Fungerer også som oljereservoar i smurte design.
- Lager og tetninger: Støtt akselbelastninger og hindre lekkasje av smøremiddel. Lagervalg påvirker lastekapasitet og levetid direkte.
- Smøresystem: Sprutsmøring (oljebad) i større enheter; fettpakkede forseglede lagre i små girmotorer og vedlikeholdsfrie design.
Typer girmotorer og hvordan hver fungerer forskjellig
Type girkasse som brukes bestemmer girmotorens effektivitet, støynivå, girforholdsområde og fysiske orientering. Å velge feil type er en av de vanligste applikasjonstekniske feilene.
Spur-girmotor
Bruker rettskårne tannhjul med tenner parallelle med akselens akse. Enkelt, billig og svært effektivt ( 95–98 % per trinn ), men genererer mer støy på grunn av det brå tanngrepet. Vanlig i skrivere, små apparater og lavhastighets industrielle stasjoner. Den mest brukte konfigurasjonen i små girmotorer for kostnadssensitive applikasjoner.
Helisk girmotor
Bruker vinklede tannhjultenner som griper gradvis inn over tannflaten, og gir jevnere og roligere drift enn cylindriske tannhjul. Effektiviteten når 96–98 % , og de håndterer høyere dreiemomentbelastninger med mindre vibrasjoner. Mye brukt i transportbånd, miksere og pakkemaskiner. De vinklede tennene genererer aksiale trykkkrefter som må absorberes av trykklager.
Snekkegirmotor
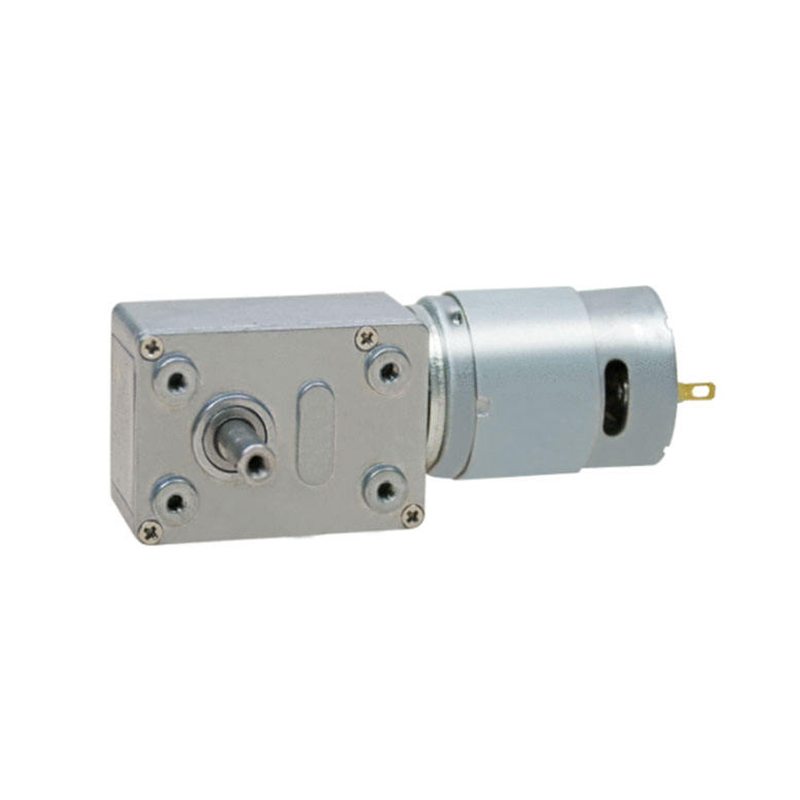
Bruker en skrueformet skrue (snekke) som går i inngrep med et snekkehjul i 90° vinkel. Oppnår svært høye girforhold - vanligvis 5:1 til 100:1 i et enkelt trinn — i et ekstremt kompakt hus. Den primære avveiningen er effektivitet: snekkegirmotorer opererer vanligvis ved 50–90 % effektivitet , med høyere forhold som er mindre effektive på grunn av glidende tannkontakt. Mange snekkegirkonfigurasjoner er selvlåsende - lasten kan ikke drive motoren tilbake - noe som gjør dem ideelle for løfting, portåpnere og posisjoneringsapplikasjoner.
Planetgirmotor
Bruker et sentralt solhjul, flere planetgir som går i bane rundt det, og et ytre ringhjul. Belastningen fordeles over flere tannhjul samtidig, noe som resulterer i svært høy dreiemomenttetthet — en planetgirmotor kan levere 3–5 ganger dreiemomentet til en tilsvarende størrelse cylindrisk girenhet. Effektiviteten er høy kl 95–97 % per trinn . Kompakt, koaksial (inngang og utgang deler samme akse), og utmerket for robotikk, elektroverktøy og elektriske kjøretøy. Også den dominerende konfigurasjonen i små girmotorer som brukes i presisjonsautomatisering.
Skråkant girmotor
Bruker koniske gir for å overføre kraft i en vinkel - oftest 90°, men andre vinkler er mulige. Brukes når driv- og lastakslene må være vinkelrette og plass tillater en rettvinklet konfigurasjon. Vanlig i blandere, transportører som gjør retningsendringer og landbruksutstyr.
Et blikk på girmotortyper: sammenligningstabell
| Type | Effektivitet | Forholdsområde | Støynivå | Dreiemomenttetthet | Typisk bruk |
|---|---|---|---|---|---|
| Spur | 95–98 % | 3:1 – 10:1 per etappe | Moderat – Høy | Lav – Moderat | Skrivere, apparater, leker |
| Helical | 96–98 % | 3:1 – 10:1 per etappe | Lavt | Moderat – Høy | Transportører, emballasje |
| Orm | 50–90 % | 5:1 – 100:1 per etappe | Lavt | Moderat | Porter, heiser, blandebatterier |
| Planetarisk | 95–97 % | 3:1 – 10:1 per etappe | Lavt | Veldig høy | Robotikk, elbiler, automatisering |
| Bevel | 93–97 % | 1:1 – 6:1 | Moderat | Moderat | Rettvinklede drev, miksere |
Hvordan en liten girmotor skiller seg fra industrielle enheter
En liten girmotor opererer på nøyaktig de samme fysiske prinsippene som sine industrielle motstykker, men er konstruert for kompakthet, lav spenning og lavt til moderat dreiemoment. De fleste små girmotorer er designet for å kjøre på 3V til 24V DC , produsere utgangshastigheter fra 1 RPM til 1000 RPM , og leverer dreiemoment fra noen få gramcentimeter opp til flere Newtonmeter.
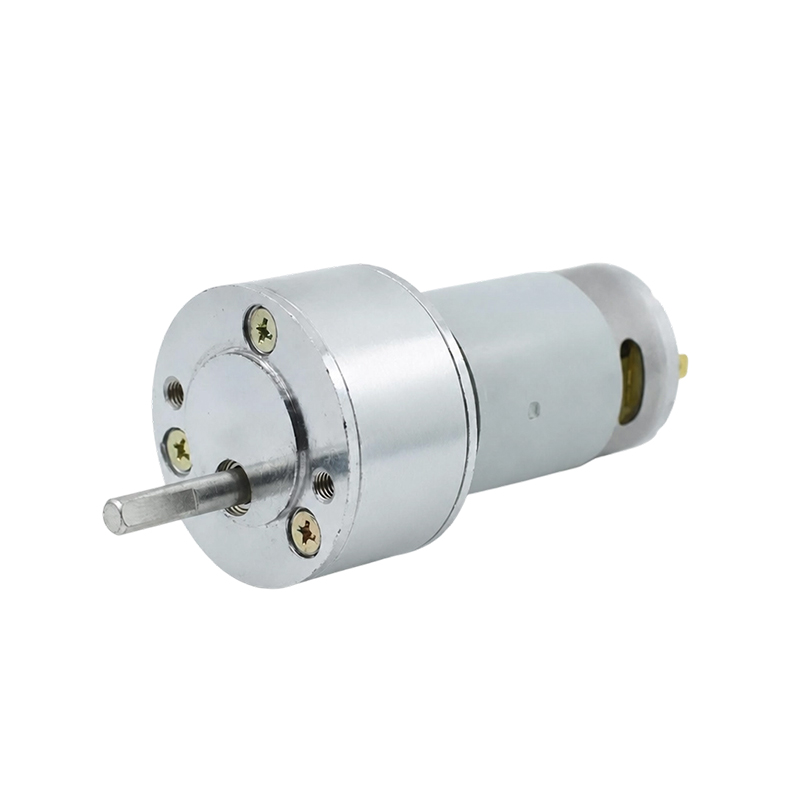
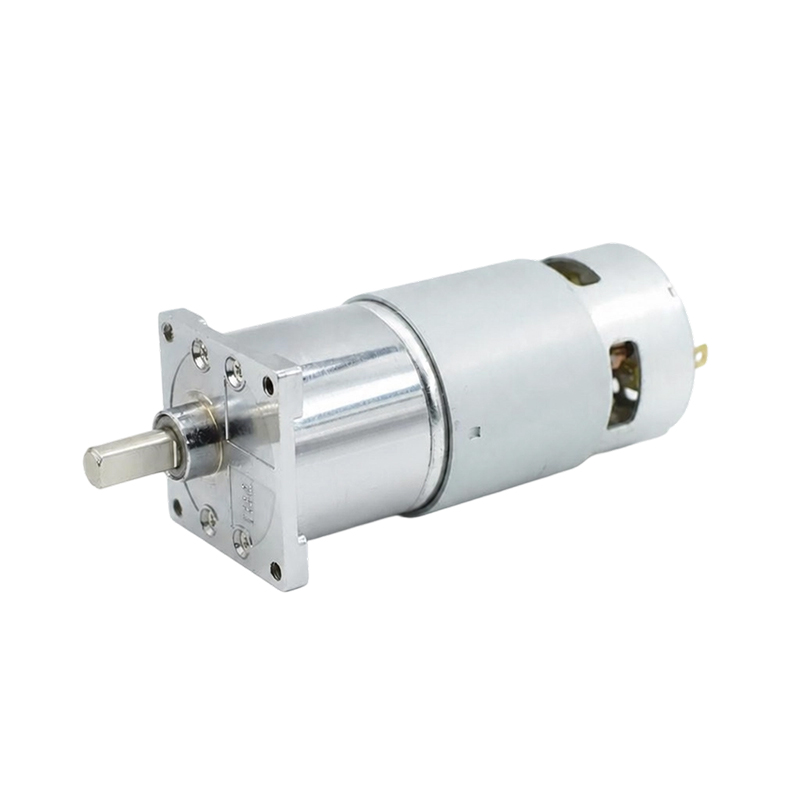
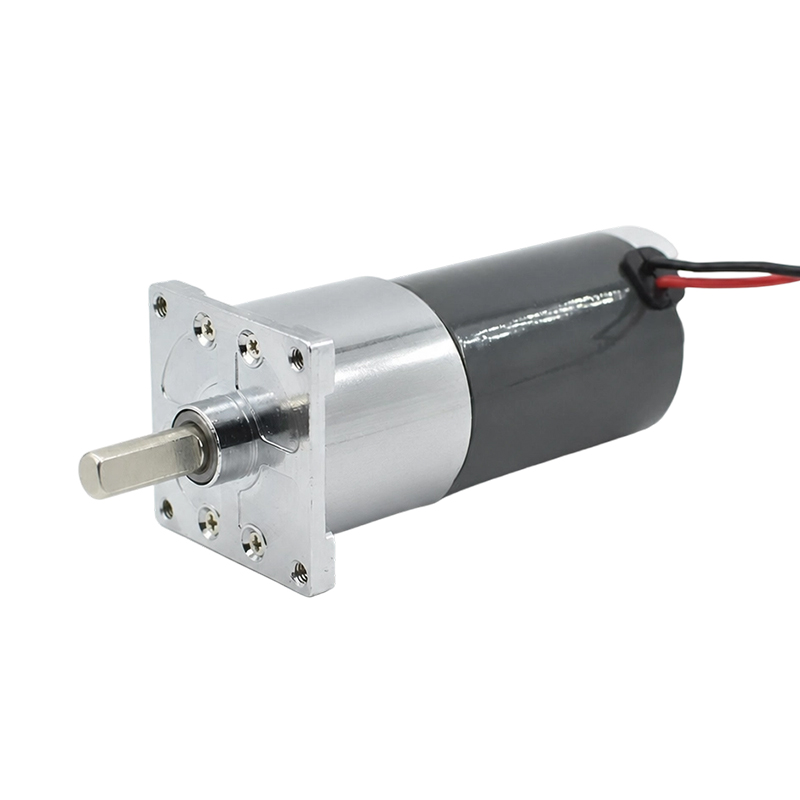
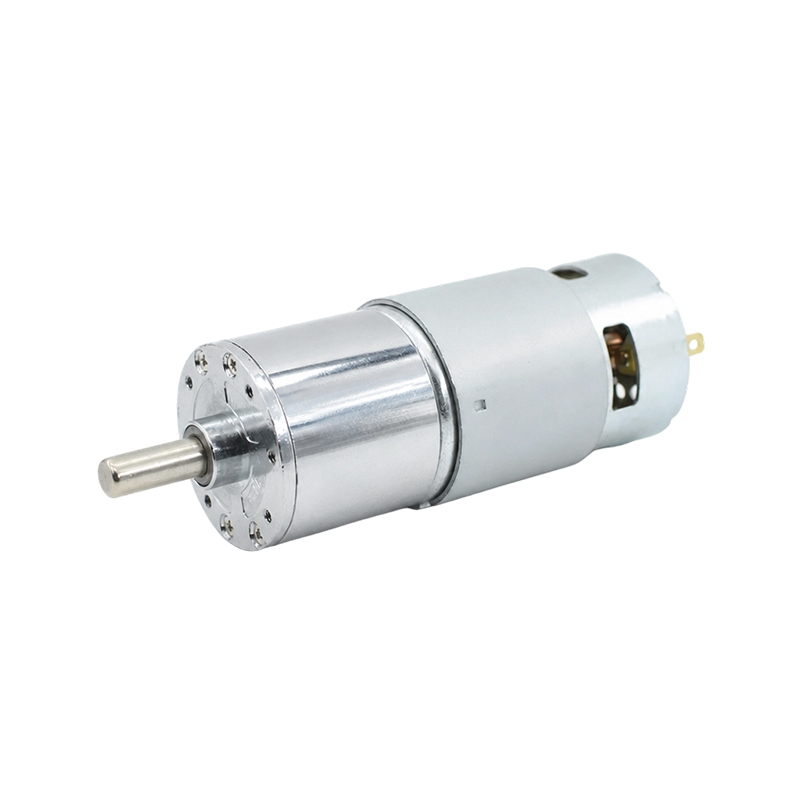
Den vanligste konfigurasjonen av små girmotorer er en DC-børstet motor sammen med en plast- eller metallspor- eller planetgirkasse, ofte kalt en N20-, N30- eller TT-motor av formfaktoren. Disse enhetene finnes i robotikksett, smarthusenheter, medisinske instrumenter, pan-tilt-mekanismer for kamera og automatiserte dispensere.
Designforskjeller i små girmotorer
- Gir materialer: Små girmotorer bruker ofte konstruerte gir i plast (POM, nylon) i stedet for stål for å redusere vekt, støy og kostnader - men med lavere belastningsgrenser, vanligvis under 5 Nm kontinuerlig dreiemoment
- Integrerte kodere: Mange små girmotorer inkluderer optiske eller magnetiske koder på motorakselen for hastighetstilbakemelding og posisjonskontroll - avgjørende for robotikk og CNC-applikasjoner
- Forseglet konstruksjon: Fettpakkede, forseglede girkasser eliminerer behovet for oljesmøring og tillater enhver monteringsorientering
- Stoppmoment vs. nominelt dreiemoment: En liten girmotor vurdert til 0,5 Nm kontinuerlig kan ha et stoppmoment på 1,5–2 Nm – å forstå dette forholdet forhindrer utbrenning i periodiske bruksområder
Nøkkelspesifikasjoner å forstå når du velger en girmotor
Hvert girmotordatablad inneholder et sett med ytelsesparametere. Å vite hvordan du leser og bruker dem er avgjørende for å matche motoren til applikasjonen uten å overspesifisere (og overforbruk) eller underspesifisere (og forårsake feil).
| Spesifikasjon | Enhet | Hva det betyr | Praktisk implikasjon |
|---|---|---|---|
| Gear Ratio | X:1 | Inngangssvinger per utgangssving | Bestemmer utgangshastighet og dreiemomentmultiplikasjon |
| Utgangshastighet | RPM | Akselhastighet under nominell belastning | Må samsvare med søknadstidskravene |
| Nominell dreiemoment | Nm eller kg·cm | Kontinuerlig sikkert driftsmoment | Må overstige lastmomentet med sikkerhetsmargin |
| Stall dreiemoment | Nm eller kg·cm | Maksimalt dreiemoment før akselen stopper | Kjører nær stall overopphetes motoren raskt |
| Hastighet uten belastning | RPM | Hastighet med null belastning på utgående aksel | Faktisk arbeidshastighet vil være 10–20 % lavere |
| Nominell effekt | W | Kontinuerlig elektrisk inngangseffekt | Bestemmer strømforsyningskrav |
| IP-vurdering | IPxx | Støv- og fuktighetsbeskyttelsesnivå | IP54 minimum for utendørs eller våte miljøer |
| Tilbakeslag | arcmin eller grader | Mistet bevegelse ved reversering | Kritisk for presisjonsposisjonering — enheter med lavt tilbakeslag koster mer |
DC vs. AC-girmotorer: Hvilken motortype å velge
Den elektriske motoren inne i girkassen er like viktig som girtoget. Motortypen bestemmer strømforsyningskrav, hastighetskontrollalternativer og egnethet for ulike driftssykluser.
DC børstede girmotorer
Den vanligste motortypen i små girmotorer. Enkel hastighetskontroll ved å variere spenning, reversibel ved å bytte polaritet, billig og allment tilgjengelig fra 1,5V til 48V DC . Børster krever periodisk utskifting etterpå 500–2000 timer av driften. Egnet for robotikk, biltilbehør, forbrukerelektronikk og alle batteridrevne applikasjoner.
DC børsteløse (BLDC) girmotorer
Eliminer børster ved hjelp av elektronisk kommutering, noe som dramatisk forlenger levetiden til 10 000–20 000 timer . Mer effektive enn børstede motorer (85–93 % effektivitet), stillere og bedre egnet for kontinuerlig bruk. Krev en motorkontroller (driverkort), øker systemkostnadene. Vanlig i medisinsk utstyr, HVAC-spjeld, droner og presisjonsautomatisering.
AC induksjonsgirmotorer
Kjøres direkte fra vekselstrøm (110V/220V, 50/60 Hz). Ingen børster, ingen kommutator, ekstremt robust og designet for kontinuerlig 24/7 industriell drift . Hastigheten bestemmes av tilførselsfrekvens og poltelling — en 4-polet motor på 50 Hz kjører med omtrent 1450 RPM (synkron hastighet minus slip). Hastighetsvariasjon krever en Variable Frequency Drive (VFD). Standardvalget for transportører, pumper, vifter og industrimaskineri.
Trinngirmotorer
En trinnmotor sammen med en girkasse beveger seg i presise vinkelintervaller - vanligvis 1,8° per trinn (200 trinn/omdreining) før girkassen deler opp bevegelsen ytterligere. Med en 10:1 girkasse blir den effektive oppløsningen 0,18° per trinn. Ingen tilbakemeldingssensor er nødvendig for posisjonering med åpen sløyfe i lette applikasjoner. Vanlig i 3D-printere, CNC-maskiner og automatisert laboratorieutstyr.
Virkelige anvendelser av girmotorer etter bransje
Girmotorer er blant de mest universelt utplasserte mekaniske komponentene i moderne industri. Deres evne til å levere kontrollert dreiemoment ved presise hastigheter gjør dem uunnværlige på tvers av sektorer.
- Industriell automatisering: Transportørdrev, roterende indekseringsbord, blandetanker, ekstrudere - typisk spiral- eller planetgirmotorer vurdert til 0,1–200 kW
- Robotikk: Leddeaktuatorer i robotarmer bruker små planetgirmotorer for deres høye dreiemomenttetthet og kompakte fotavtrykk - en enkelt leddmotor kan produsere 50–300 Nm fra en enhet mindre enn et kaffekrus
- Smarthus og bygningsautomatisering: Motoriserte gardiner, persienner, dørlåser, HVAC-spjeld og ventilaktuatorer bruker små girmotorer (vanligvis 5–24V DC, 1–50 RPM) for stille, presis posisjonering
- Medisinsk utstyr: Infusjonspumper, kirurgiske bord, rullestolstasjoner og laboratorieanalysatorer krever ultrapresise girmotorer med lavt støynivå med streng EMC-overholdelse
- Elektriske kjøretøy: BLDC planetgirmotorer driver trekkraft, servostyring, bremseassistanse og setejusteringssystemer
- Mat- og drikkevarebehandling: Blandedrev, flaskelokk og fyllemaskiner bruker girmotorer i rustfritt stål med IP65–IP69K-klassifiseringer for utvaskingsmotstand
- Forbrukerelektronikk: Skrivere, kameraer, automatiske såpedispensere og kaffemaskiner er avhengige av kompakte spurde eller planetariske små girmotorer som fungerer på 3–12V DC
Hvordan dimensjonere en girmotor: En trinnvis tilnærming
Riktig dimensjonering forhindrer to av de vanligste feilmodusene: termisk overbelastning (underdimensjonert) og unødvendige kostnader (overdimensjonert). Følg denne sekvensen for valg av girmotor:
- Definer utgangshastighet (RPM): Bestem den nøyaktige rotasjonshastigheten som kreves ved utgående aksel. Dette angis av applikasjonen — for eksempel må et transportbånd som beveger seg med 0,5 m/s på en 100 mm diameter valse at valsen dreier med omtrent 95 RPM.
- Beregn lastmoment (Nm): Moment = Kraft × Radius. Inkluder alle friksjons-, treghet- og gravitasjonsbelastninger. Legg til en servicefaktor på 1,25–2,0 avhengig av sjokkbelastning og driftssyklus.
- Bestem nødvendig girforhold: Forhold = Motorhastighet ÷ Nødvendig utgangshastighet. De fleste AC-induksjonsmotorer kjører med 1400–1750 RPM; de fleste små DC-motorer ved 3 000–18 000 RPM.
- Velg girtype: Snekke for høyt forhold og selvlåsende; planetarisk for høyt dreiemoment i lite volum; spiralformet for jevn kontinuerlig drift; spore for enkle lavkostapplikasjoner.
- Bekreft termisk vurdering: Bekreft at motorens merkeeffekt og driftssyklus samsvarer med faktiske driftsforhold. En motor klassifisert for S1 (kontinuerlig drift) håndterer 100 % driftstid; S3 (intermitterende) er vanligvis vurdert til 25–40 % i tide .
- Sjekk miljøkrav: Velg IP-klassifisering, temperaturområde og materialkompatibilitet for installasjonsmiljøet.
Vanlige feilmoduser for girmotorer og hvordan du kan forhindre dem
Girmotorer svikter på forutsigbare måter. Å forstå feilmodusene gjør det mulig å velge mer robuste enheter, implementere passende vedlikeholdsplaner og diagnostisere problemer raskt når de oppstår.
- Slitasje og pitting av tannhjul: Forårsaket av overbelastning, utilstrekkelig smøring eller forurensning. Gir økende støy og tilbakeslag. Forhindres av korrekt dimensjonering, regelmessige oljeskift (hver 2.500.–5.000. time i industrielle enheter), og tetning mot forurensning.
- Lagerfeil: Den vanligste feilmodusen i velholdte girkasser. Symptomene inkluderer vibrasjon, støy og skaftsvingninger. Lagre i små girmotorer varer vanligvis 5 000–15 000 timer under nominell belastning.
- Utbrent motorvikling: Resultater fra løping ved stopp eller ekstrem overbelastning i lengre perioder. En motor som opererer med det dobbelte av det nominelle dreiemomentet genererer ca fire ganger varmen - termisk skade er rask. Forhindres ved bruk av motorvernreleer og riktig dimensjonering for toppbelastninger.
- Tetningssvikt og oljelekkasje: Akselererer gir- og lagerslitasjen dramatisk. Inspiser akseltetninger årlig og skift ut ved første tegn på gråtende olje.
- Plast giravisolering i små girmotorer: Oppstår når støtbelastninger eller stallforhold overskrider plastens skjærstyrke. Bruk små girmotorer med metallgir i alle applikasjoner med harde stopp, blokkeringsrisiko eller høye treghetbelastninger.
Nyheter
-
Børste DC-motorer og fysiske fundamenter Den Børste DC-motor er en pioner i å konvertere elektrisk energi til mekanisk bevegelse, og historien er nært sammenvev...
LES MER -
Hvem bruker fortsatt børstede likestrømsmotorer i disse dager? Børstede likestrømsmotorer i små apparater Til tross for den økende bruken av børsteløs motorteknologi, ...
LES MER -
Børste DC-motorapplikasjoner i forbrukerelektronikk og smarte enheter Børste DC-motorrolle i forbrukerelektronikkdesign Børste DC-motor spiller en kritisk...
LES MER
 Hjem
NYHETER


Opphavsrett © Yuyao Hongyang Micromotor Co., Ltd. Alle rettigheter forbeholdt.