Eng


 Hjem / Nyheter / Bransjenyheter / Typer av små likestrømsmotorer: En guide til valg av mikro likestrømsmotorer
Typer av små likestrømsmotorer: En guide til valg av mikro likestrømsmotorer
 2026.08.05
 Bransjenyheter
Hovedtyper av små likestrømsmotorer på et øyeblikk
Små likestrømsmotorer - ofte kalt mikro likestrømsmotorer når størrelsen er mindre enn 37 mm i diameter - konverter elektrisk likestrømsenergi til roterende mekanisk bevegelse. De driver alt fra medisinsk utstyr og kameraautofokussystemer til hobbydroner og bilaktuatorer. De fem hovedtypene som brukes i kompakte applikasjoner er: børstede DC-motorer, børsteløse DC-motorer (BLDC), kjerneløse DC-motorer, trinnmotorer og servomotorer. Hver opererer på en annen intern mekanisme og passer til et annet sett med ytelseskrav.
Å velge feil type for en applikasjon er en av de vanligste og mest kostbare tekniske feilene ved komponentvalg. Å forstå nøyaktig hvordan hver type fungerer - og hvor dens styrker brytes ned - er det praktiske grunnlaget for å gjøre den riktige samtalen.
Børstede likestrømsmotorer: Workhorse of Small Motion
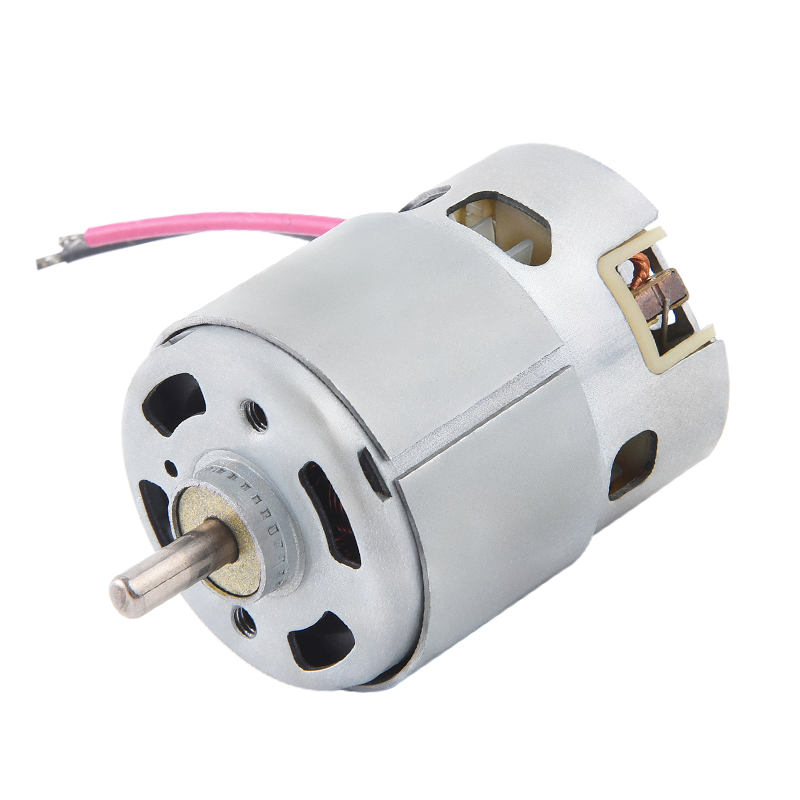
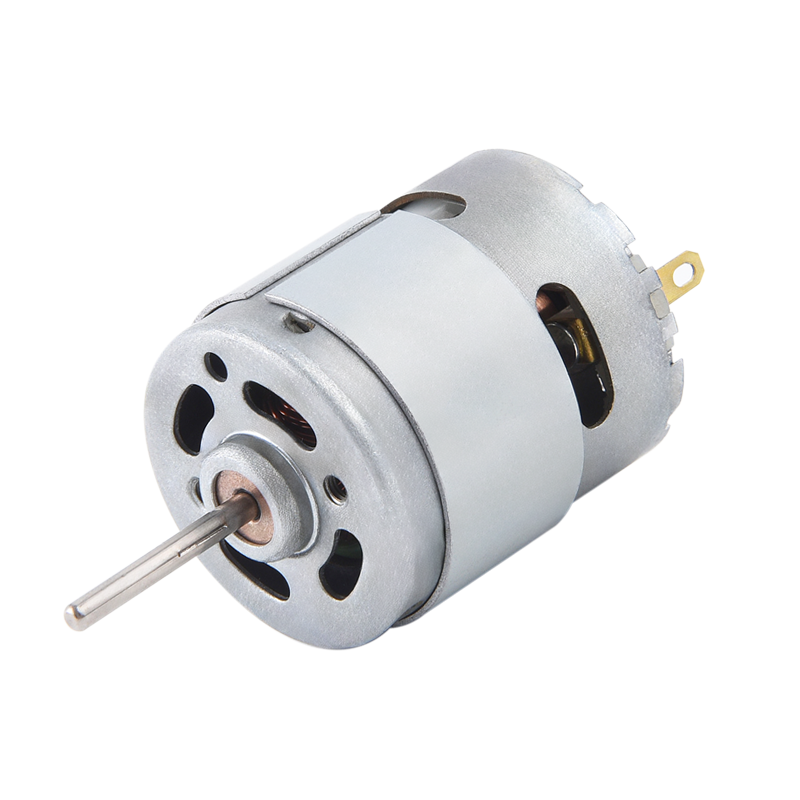
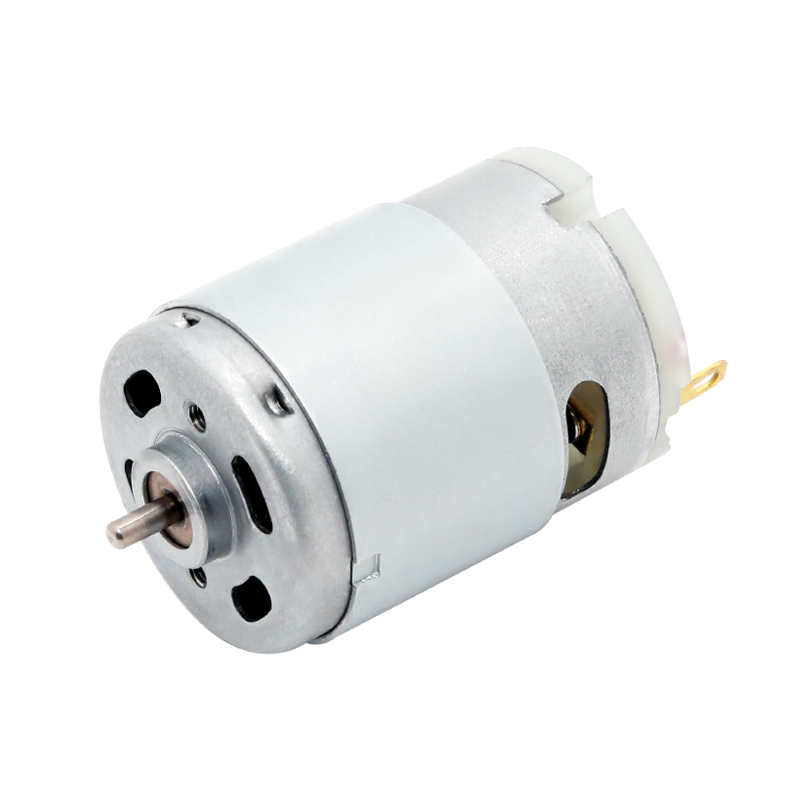
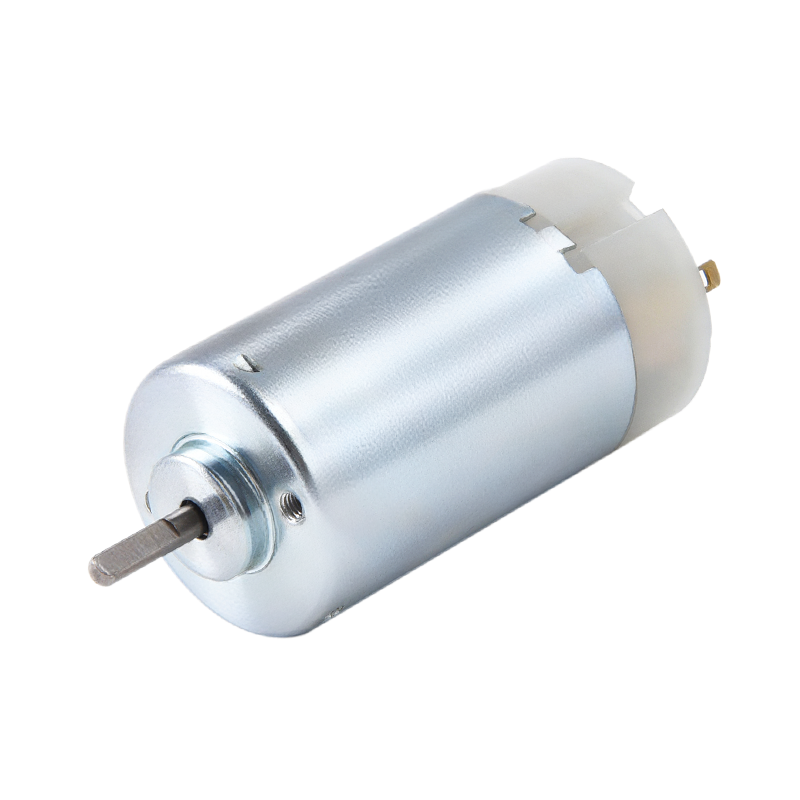
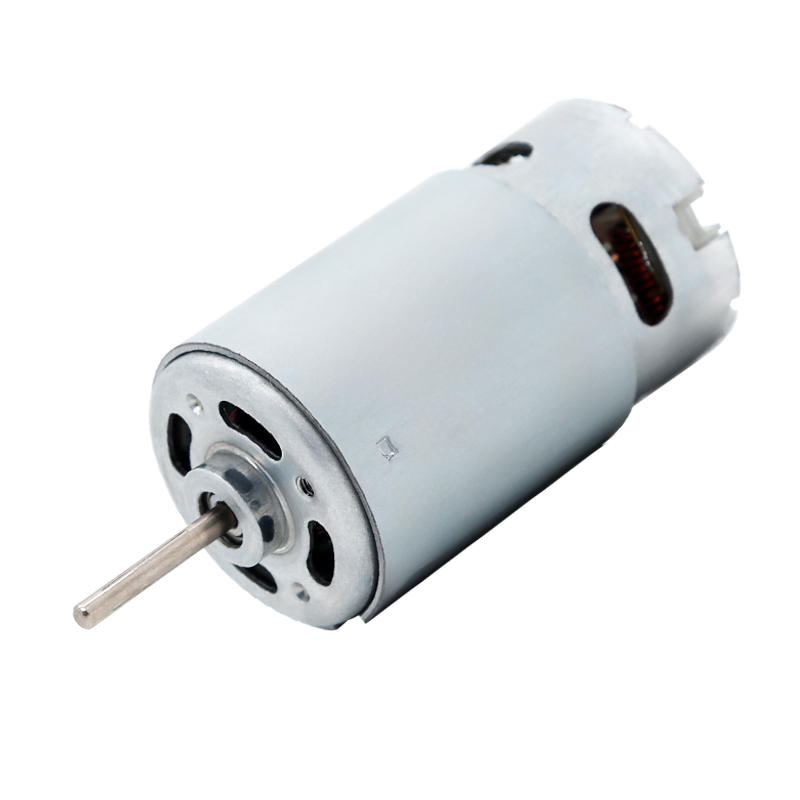
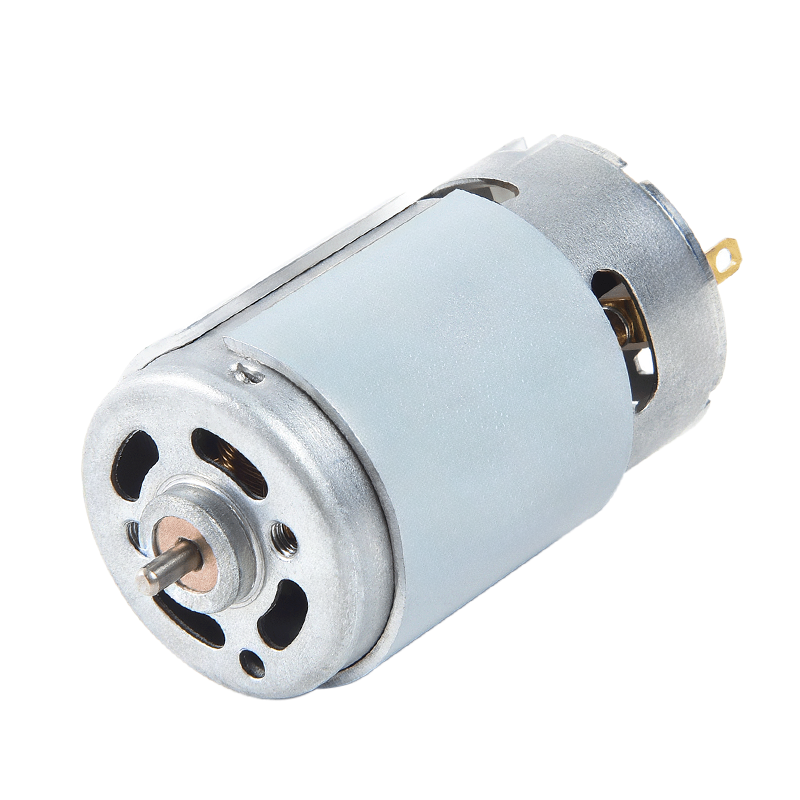
Børstede likestrømsmotorer er den mest produserte småmotortypen i verden. Driftsprinsippet deres er enkelt: karbon- eller metallbørster opprettholder glidende elektrisk kontakt med en roterende kommutator, som sekvensielt aktiverer spoler på rotoren for å opprettholde rotasjon. Sett på spenning, få rotasjon - ingen ekstern kontroller nødvendig.
Hvordan de fungerer
Strøm flyter fra strømforsyningen gjennom børstene inn i kommutatorsegmentene, og gir energi til spesifikke rotorviklinger. Det resulterende magnetfeltet samhandler med de permanente magnetene som omgir rotoren, og genererer dreiemoment. Når rotoren dreier, bytter kommutatoren hvilke viklinger som er energisert, og opprettholder kontinuerlig rotasjon. Hastigheten er proporsjonal med påført spenning; dreiemoment er proporsjonalt med strømmen.
Ytelsesegenskaper
Små børstede DC-motorer opererer vanligvis mellom 1,5V og 24V og kan oppnå hastigheter fra noen hundre til over 20 000 RPM . De leverer høyt startmoment i forhold til størrelsen og reagerer umiddelbart på spenningsendringer. En standard N20 børstet mikromotor – en av de vanligste formfaktorene – passer i en pakke som kun måler 12 mm × 10 mm og kan gi meningsfullt dreiemoment ved 3–6V.
Viktige avveininger
Børste-kommutator-grensesnittet genererer friksjon og elektrisk lysbue, noe som betyr at børstede motorer produserer EMI (elektromagnetisk interferens) og slites ut over tid. Typisk børstelevetid varierer fra 500 til 2000 driftstimer avhengig av belastning og hastighet. De er uegnet for bruksområder som krever lang vedlikeholdsfri levetid eller miljøer med svært lav elektrisk støy. Men deres enkelhet og lave kostnader gjør dem til standardvalget for leker, apparater, biltilbehør og lavkostrobotikk.
Børsteløse likestrømsmotorer (BLDC): Høyere ytelse, lengre levetid
Børsteløse likestrømsmotorer eliminerer børste-kommutatorenheten fullstendig. I stedet er de permanente magnetene på rotoren og viklingene er festet på statoren. En ekstern elektronisk hastighetskontroller (ESC) bruker rotorposisjonstilbakemelding - typisk fra Hall-effektsensorer eller bak-EMF-føling - for å sekvensere statorspolene og opprettholde rotasjon elektronisk.
Fordeler i forhold til børstede typer
Uten mekanisk kommutering kjører BLDC-motorer kjøligere, stillere og langt lenger. Vurdert levetid er vanligvis 10 000–30 000 timer — en størrelsesorden større enn børstede ekvivalenter. De er også betydelig mer effektive: en liten BLDC-motor av høy kvalitet kan oppnås 85–95 % elektrisk virkningsgrad , sammenlignet med 70–80 % for børstede motorer av tilsvarende størrelse. Dette gjør dem til det foretrukne valget i batteridrevne applikasjoner der driftstiden er viktig.
Hvor de brukes
Micro BLDC-motorer dominerer i dronefremdrift (der effektivitet og vekt er kritiske), harddiskspindler, kjølevifter innen elektronikk, elektriske barbermaskiner og medisinsk utstyr som kirurgiske håndstykker og bærbare ventilatorer. Den ekstra kostnaden for kontrolleren oppveies av ytelse og lang levetid i praktisk talt alle krevende applikasjoner.
Kjerneløse likestrømsmotorer: Ultra-lav treghet for presisjonsrespons
Kjerneløse DC-motorer - også kalt jernløse eller hulrotormotorer - erstatter den konvensjonelle jernkjernerotoren med en lett sylindrisk vikling som roterer fritt inne i en permanent magnet. Fraværet av en jernkjerne fjerner den magnetiske tandningseffekten og reduserer rotormassen dramatisk.
Hva gjør dem annerledes
Fordi rotoren ikke har noe jern, er det ikke noe motviljemoment og ingen kugging - motoren starter og stopper jevnt i alle posisjoner uten de sperrelignende "trinnene" som kjennes i jernkjernedesign. Rotorens treghet er opptil 10 ganger lavere enn en sammenlignbar jernkjernemotor, noe som betyr ekstremt rask akselerasjon og retardasjon.
Applikasjoner som krever dette
Kjerneløse likestrømsmotorer brukes der hvor posisjonsresponstid og jevnhet ikke kan forhandles: kameraets autofokus og optiske zoommekanismer, robotkirurgiske verktøy, protetiske lemmeraktuatorer, pennplottere og laboratorieautomatiseringsutstyr. De er blant de dyrere små motortypene, men ingenting annet matcher deres dynamiske ytelse i liten skala.
Trinnmotorer: Nøyaktig posisjonskontroll uten tilbakemelding
Trinnmotorer deler en full rotasjon i et fast antall like trinn - vanligvis 200 trinn per omdreining (1,8° per trinn) for en standard NEMA 17, eller opptil 400 trinn i høyoppløselige varianter. Hver elektrisk puls beveger rotoren nøyaktig ett trinn; ved å telle pulser kan posisjonen kontrolleres uten noen koder eller tilbakemeldingssensor.
Typer trinnmotorer
Tre interne konstruksjoner brukes i små trinnmotorer:
- Permanent magnet (PM) steppere: Enkel, rimelig, typisk 48 eller 96 trinn per omdreining. Vanlig i skrivere og små apparater.
- Variabel reluktans (VR) steppere: Ingen permanent magnet; Rotoren beveger seg for å minimere magnetisk kretsmotvilje. Høye trinnhastigheter mulig, men lavt holdemoment.
- Hybrid steppere: Kombiner PM- og VR-prinsipper for den beste kombinasjonen av oppløsning, dreiemoment og trinnnøyaktighet. Den dominerende typen i CNC-maskiner, 3D-printere og presisjonslaboratorieinstrumenter.
Hvor Steppers Excel og hvor de ikke gjør det
Stepper er ideelle når du trenger repeterbar, åpen sløyfeposisjonskontroll uten kostnadene for et lukket sløyfe-kodersystem. De holder sin posisjon under belastning med fullt nominelt dreiemoment selv når de er stasjonære - en egenskap kalt holdemoment som kontinuerlige likestrømsmotorer ikke har. Avveiningen: dreiemomentet synker kraftig over noen hundre o/min , og tapte trinn under overbelastning blir uoppdaget uten en tilbakemeldingssensor. De trekker også full merkestrøm selv når de er stasjonære, noe som gjør dem mindre effektive i batteridrevne design.
Servomotorer: Presisjon med lukket sløyfe for dynamiske belastninger
En servomotor er ikke en fundamentalt forskjellig motortype - det er vanligvis en børstet eller børsteløs DC-motor sammen med en posisjonskoder og en kontrollkrets som kontinuerlig sammenligner faktisk posisjon med kommandert posisjon og korrigerer eventuelle feil. Denne lukkede sløyfe-arkitekturen er det som gjør servosystemer langt mer presise og responsive under varierende belastning enn steppere med åpen sløyfe.
RC-servoer vs. industrielle servomotorer
I det lille motorrommet er det viktig å skille mellom to forskjellige kategorier:
- RC/hobby servoer er selvstendige enheter med innebygd girkasse, potensiometertilbakemelding og kontrollkrets. De aksepterer et standard PWM-signal og roterer til en posisjon mellom 0° og 180° (eller kontinuerlig rotasjon i modifiserte versjoner). De brukes i robotikk, RC-fly og animatronikk.
- Industrielle mikroservosystemer par høyoppløselige kodere (ofte 1 000–10 000 tellinger per omdreining ) med en dedikert servostasjon og kontroller. Disse tilbyr dynamisk dreiemomentkontroll, hastighetsprofilering og sub-graders nøyaktighet – funnet i presisjons CNC-akser, pick-and-place-maskiner og medisinsk robotikk.
Når skal du velge Servo over Stepper
Servosystemer er det riktige valget når belastningen varierer uforutsigbart, når høy hastighet og høyt dreiemoment er nødvendig samtidig, eller når posisjonsnøyaktighet må verifiseres og korrigeres i sanntid. De er mer komplekse og dyrere enn steppersystemer, men for dynamiske bruksområder med høy driftssyklus er de både mer nøyaktige og mer energieffektive - en servomotor trekker kun strøm proporsjonalt med dreiemomentbehovet, i motsetning til en stepper som trekker full strøm kontinuerlig.
Side-by-side sammenligning av små DC-motortyper
Tabellen nedenfor oppsummerer de viktigste driftskarakteristikkene og applikasjonstilpasningen for hver motortype:
| Motortype | Kontrollkompleksitet | Typisk effektivitet | Levetid | Posisjonskontroll | Relativ kostnad |
|---|---|---|---|---|---|
| Børstet DC | Veldig lavt | 70–80 % | 500–2000 timer | Ingen (åpen sløyfehastighet) | Laveste |
| Børsteløs DC | Middels (trenger ESC) | 85–95 % | 10 000–30 000 timer | Hastighetskontroll | Middels |
| Kjerneløs DC | Lav–middels | 75–90 % | 1000–5000 timer | Hastighet; jevn respons | Høy |
| Stepper | Middels | 50–70 % | Veldig lang (ingen børster) | Åpen sløyfe posisjon | Lav–middels |
| Servo | Høy | 80–95 % | Lang (BLDC-basert) | Presisjon med lukket sløyfe | Høyest |
Spesialiserte små likestrømsmotorkonfigurasjoner som er verdt å vite
Utover de fem primærtypene, vises flere spesialiserte konfigurasjoner ofte i mikromotorapplikasjoner:
Girmotorer
En girmotor integrerer en girkasse direkte på en av de ovennevnte motortypene. Reduksjonsforhold fra 10:1 til 1000:1 er vanlige i mikroformfaktorer. Dette bytter ut hastighet med proporsjonalt høyere utgangsmoment, noe som gjør det mulig for en liten børstet motor som trekker 200mA til å drive en mekanisk belastning som krever langt mer dreiemoment enn den bare motoren kunne levere. N20-girmotoren - en av de mest populære hobby- og robotkomponentene - er en børstet DC-motor med integrert metallgirkasse i en pakke under 25 mm lang.
Vibrasjonsmotorer (ERM og LRA)
ERM-motorer (Eksentrisk roterende masse) er børstede likestrømsmotorer med en off-center vekt festet til akselen – rotasjon av den ubalanserte massen skaper vibrasjon. Lineære resonansaktuatorer (LRA) bruker en stemmespolemekanisme for å produsere presis, frekvensjusterbar haptisk tilbakemelding. Begge er mikro-DC-motorderivater som brukes i smarttelefoner, wearables, spillkontrollere og medisinske varslingsenheter. LRA tilbyr betydelig raskere responstider (5–10 ms vs. 50–100 ms for ERM-er) og blir stadig mer foretrukket i premium haptiske applikasjoner.
Pannekake (Flat) motorer
Pannekakemotorer ofrer aksial lengde for en veldig flat profil - noen måler under 5 mm i høyden. De bruker en skiveformet kjerneløs eller trykt kretsrotor og brukes der installasjonsdybden er den kritiske begrensningen: inne i tynne robotledd, i blodsukkermålere og i visse romfartsaktuatorer.
Hvordan velge riktig liten likestrømsmotor for applikasjonen din
Å jobbe gjennom en strukturert utvelgelsesprosess unngår de vanligste mismatchene mellom motortype og applikasjonskrav:
- Definer belastningen: Beregn nødvendig utgående dreiemoment og hastighet ved akselen. Ta hensyn til toppbelastninger, ikke bare gjennomsnittsbelastninger - en motor som håndterer behov i stabil tilstand kan stoppe eller overopphetes under oppstarts- eller overbelastningsforhold.
- Bestem behov for posisjonskontroll: Hvis du trenger å stoppe ved nøyaktige vinkelposisjoner, kreves steppere eller servosystemer. Hvis du kun trenger hastighetskontroll, er børstede eller børsteløse DC-motorer enklere og billigere.
- Vurder driftssyklus: En motor som kjører kontinuerlig med høy belastning trenger høy effektivitet (BLDC) og tilstrekkelig termisk styring. En motor som brukes periodisk (en kameralinsedrift som beveger seg i 0,5 sekunder) kan tåle lavere effektivitet.
- Sjekk driftsmiljøet: Høy EMI-følsomhet (medisinsk utstyr, presisjonsinstrumentering) utelukker børstede motorer. Miljøer som krever IP-klassifisert forsegling favoriserer børsteløse design der kommuteringen er elektronisk i stedet for mekanisk.
- Faktor i levetidskrav: Forbrukerprodukter med kort designlevetid kan bruke børstede motorer. Enheter som krever 5–10 års pålitelig drift uten vedlikehold, bør bruke BLDC eller stepper-typer.
- Angi et budsjett per enhet: Børstede motorer starter under $1 i volum. Presisjons kjerneløse eller servosystemer kan kjøre $50–$500. Ytelsesgevinsten må rettferdiggjøre kostnadsdeltaet for den spesifikke applikasjonen.
For de fleste rimelige applikasjoner med lav driftssyklus - leker, grunnleggende robotikk, enkle aktuatorer - en børstet DC-motor med eller uten girkasse er det pragmatiske utgangspunktet. Når effektivitet, lang levetid, støy eller presisjon kommer inn i bildet, beveger utvalget seg oppover kompleksitets- og kostnadskurven mot BLDC, kjerneløse, stepper- eller servoløsninger.
Vanlige applikasjoner tilordnet motortype
Eksempler på applikasjoner fra den virkelige verden gjør valglogikken mer konkret:
| Søknad | Motortype Used | Nøkkelårsak |
|---|---|---|
| Lekebil drivhjul | Børstet DC | Laveste cost, simple control |
| Drone fremdrift | Børsteløs DC | Effektivitet, høy RPM, lang levetid |
| Kamera autofokus | Kjerneløs DC | Ultralav treghet, jevn respons |
| 3D-skriverakser | Hybrid stepper | Åpen sløyfe posisjon, high holding torque |
| Robotiske armledd | Servo (BLDC-basert) | Presisjon med lukket sløyfe, dynamic load handling |
| Smarttelefonhaptikk | LRA vibrasjonsmotor | Rask respons, presis tilbakemeldingskontroll |
| Bærbar vifteblåser | Børsteløs DC | Lang levetid, lav EMI, effektivitet |
| RC servo (styring) | Børstet DC gearbox pot | Kompakt, selvstendig posisjonskontroll |
Nyheter
-
Børste DC-motorer og fysiske fundamenter Den Børste DC-motor er en pioner i å konvertere elektrisk energi til mekanisk bevegelse, og historien er nært sammenvev...
LES MER -
Hvem bruker fortsatt børstede likestrømsmotorer i disse dager? Børstede likestrømsmotorer i små apparater Til tross for den økende bruken av børsteløs motorteknologi, ...
LES MER -
Børste DC-motorapplikasjoner i forbrukerelektronikk og smarte enheter Børste DC-motorrolle i forbrukerelektronikkdesign Børste DC-motor spiller en kritisk...
LES MER
 Hjem
NYHETER


Opphavsrett © Yuyao Hongyang Micromotor Co., Ltd. Alle rettigheter forbeholdt.