
Hva er en børsteløs DC-motor? Hvordan det fungerer og nøkkeltyper
 2026.03.25
 Bransjenyheter
A børsteløs DC-motor (BLDC motor) er en elektrisk kommutert synkronmotor drevet av likestrøm, hvor det tradisjonelle mekaniske børste-og-kommutatorsystemet er erstattet av elektronisk svitsj. Resultatet er en motor som går kjøligere, varer lenger, fungerer mer stillegående og gir høyere effektivitet - vanligvis 85–93 % sammenlignet med 75–80 % for tilsvarende børstede DC-motorer. Disse fordelene har gjort BLDC-motorer til det dominerende valget i applikasjoner som spenner fra datamaskinkjølevifter til elektriske kjøretøy og industriell automasjon.
Hvordan en børsteløs DC-motor fungerer
I en konvensjonell børstet likestrømsmotor glir karbonbørster fysisk mot en roterende kommutator for å bytte strømretning i rotorviklingene, og skaper kontinuerlig rotasjon. Denne mekaniske kontakten genererer friksjon, varme og slitasje. En børsteløs DC-motor eliminerer dette helt.
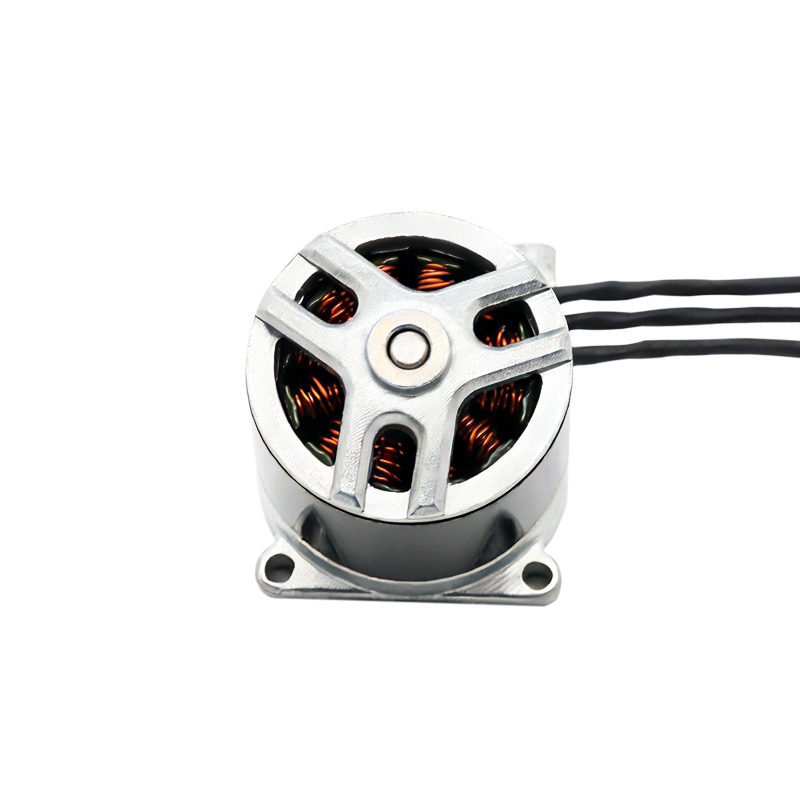
I en BLDC-motor er permanente magneter er på rotoren og den viklede spoler (statorviklinger) er stasjonære . En elektronisk kontroller - vanligvis ved bruk av MOSFET-er eller IGBT-er - gir strøm til statorspolene i en presis sekvens, og genererer et roterende magnetfelt som rotorens permanente magneter følger. En Hall-effekt sensor eller koder overvåker rotorposisjonen slik at kontrolleren vet nøyaktig når den skal bytte hver fase.
Kommuteringssekvensen
De fleste BLDC-motorer bruker trefasevikling i en stjerne (Y) eller deltakonfigurasjon. Kontrolleren avfyrer to av de tre fasene til enhver tid, og går gjennom seks svitsjetilstander per elektrisk omdreining. Denne seks-trinns kommuteringen produserer det roterende magnetfeltet. I sensorløse BLDC-stasjoner erstatter tilbake-EMF (elektromotorisk kraft) oppdaget i den ikke-strømførende fasen Hall-sensorer – noe som reduserer kostnadene og muliggjør drift i ekstreme temperaturer der sensorer ville svikte.
Kjernekomponenter i en børsteløs likestrømsmotor
- Stator: Den stasjonære ytre enheten som bærer laminerte jernkjerner viklet med kobberspiraler. Kjernetap og kobbertap bestemmer motorens effektivitet; høykvalitets silisiumstållamineringer reduserer virvelstrømstap.
- Rotor: Den roterende indre enheten utstyrt med permanente magneter fra sjeldne jordarter - typisk neodym-jern-bor (NdFeB) - som gir høy flukstetthet i et kompakt volum.
- Hall-effektsensorer: Tre sensorer, plassert 120° fra hverandre, oppdager rotorens magnetiske polposisjon og mater signaler til ESC/driveren for nøyaktig kommuteringstid.
- Elektronisk hastighetskontroller (ESC) / sjåfør: Hjernen i systemet. Den tolker posisjonsfeedback, kontrollerer fasesvitsjing, regulerer hastighet via PWM (pulsbreddemodulasjon), og beskytter mot overstrøm og overtemperatur.
- Lager: Kulelager (mest vanlig) eller hylselager støtter rotorakselen; lagerkvalitet påvirker direkte støynivå og levetid.
Børsteløs likestrømsmotor vs børstet likestrømsmotor: en direkte sammenligning
| Parameter | Børsteløs DC-motor | Børstet DC-motor |
|---|---|---|
| Effektivitet | 85–93 % | 75–80 % |
| Levetid | 10 000–30 000 timer | 1000–5000 timer |
| Vedlikehold | Minimal (ingen børstebytte) | Periodisk børstekontroll/bytte |
| Støy og EMI | Lav (ingen børstebuedannelse) | Høyere (børstegnister genererer EMI) |
| Hastighetskontroll | Nøyaktig, bred rekkevidde via ESC | Enklere spenningskontroll |
| Krafttetthet | Høyere (varme i statoren, lett bortledet) | Lavere (varme generert i roterende rotor) |
| Systemkostnad | Høyere (krever driverelektronikk) | Lavere forhåndskostnad |
| Gnist/eksplosjonsrisiko | Ingen (trygt for farlige miljøer) | Present (børstebue) |
Typer børsteløse likestrømsmotorer etter rotorkonfigurasjon
Innerrotor (Inrunner) BLDC-motor
Rotoren sitter inne i statoren, det konvensjonelle arrangementet. Inrunner-motorer har vanligvis lavere rotor treghet , som muliggjør raskere akselerasjon og retardasjon. De er godt egnet for høyhastighetsapplikasjoner som RC-fly der turtallet kan overstige 50 000 rpm . Imidlertid begrenser deres mindre rotordiameter dreiemomentarmen, noe som resulterer i lavere dreiemoment ved tilsvarende effekt.
Ytre Rotor (Utløper) BLDC-motor
Rotoren vikler seg rundt utsiden av statoren. Denne geometrien øker rotorens effektive radius og genererer betydelig mer dreiemoment ved lavere hastigheter uten girkasse. Outrunner-motorer er standardvalget for dronefremdrift, direktedrevne platespillere og e-sykkelnavmotorer. En typisk outrunner dronemotor vurdert til 1000 KV (1000 rpm/volt) kan levere 3–5× dreiemomentet av en sammenlignbar inrunner med samme effekt.
Axial Flux BLDC-motor
Den magnetiske fluksen beveger seg parallelt med motorakselen i stedet for radialt. Denne arkitekturen produserer en ekstremt tynn, skiveformet motor med eksepsjonelt kraft-til-vekt-forhold — noen aksiale fluksdesign oppnår effekttettheter over 5 kW/kg , noe som gjør dem attraktive for elektriske kjøretøy, fly og industriutstyr med begrenset plass.
Mikrobørsteløs likestrømsmotor: presisjon i en miniatyrpakke
A mikro børsteløs DC-motor bruker BLDC-teknologi i svært liten skala - typisk med ytre diametre som strekker seg fra 4 mm til 22 mm og utgangseffekt fra under 1 W til rundt 50 W. Eliminering av børster er spesielt kritisk i denne skalaen fordi miniatyriserte børster slites ekstremt raskt og genererer partikkelforurensning som er uakseptabel i medisinsk eller optisk utstyr.
Nøkkelspesifikasjoner for Micro BLDC-motorer
| Diameter | Typisk spenning | Hastighet uten belastning | Kontinuerlig kraft | Typisk applikasjon |
|---|---|---|---|---|
| 4–6 mm | 3,3–5 V | 50 000–100 000 rpm | < 1 W | Mikrodroner, wearables |
| 8–12 mm | 5–12 V | 20 000–60 000 o/min | 1–5 W | Medisinsk utstyr, tannverktøy |
| 16–22 mm | 12–24 V | 10 000–30 000 rpm | 5–50 W | Robotikk, laboratorieautomatisering, kameragimbals |
Hvor mikrobørsteløse likestrømsmotorer brukes
- Medisinske og kirurgiske verktøy: Tannhåndstykker, endoskoper, infusjonspumper og kirurgiske roboter krever motorer som produserer null partikkelforurensning og opprettholder steriliseringssykluser – krav som bare børsteløse design kan møte pålitelig.
- Miniatyrdroner og UAV: Micro BLDC-motorer i området 8–16 mm driver propeller på nanodroner og innendørs UAV-er der vekten måles i gram.
- Kamerastabilisering (gimbals): Myke, lavtgående mikro BLDC-motorer opprettholder kameraorientering uten å introdusere vibrasjon i opptakene.
- Laboratorie- og analyseinstrumenter: Sentrifuger, mikropumper og spektroskopiutstyr er avhengig av presis hastighetskontroll og lange vedlikeholdsintervaller.
- Forbrukerelektronikk: Harddiskspindelmotorer, bærbare kjølevifter og elektriske tannbørster bruker alle miniatyrisert BLDC-teknologi.
BLDC motorytelsesparametere du må forstå
Å velge en børsteløs DC-motor uten å forstå kjernespesifikasjonene fører til underytelse eller for tidlig feil. De mest kritiske parametrene er:
- KV-vurdering (rpm/V): Definerer hvor mange RPM motoren produserer per volt forsyning uten belastning. En 1500 KV motor ved 12 V leverer ca. 18 000 o/min ubelastet. Lavere KV = mer dreiemoment; høyere KV = høyere hastighet.
- Kontinuerlig strømvurdering (A): Maksimal vedvarende strøm uten å overskride termiske grenser. Overskridelse av denne vurderingen forringer viklingsisolasjonen, og forårsaker irreversibel skade i løpet av minutter.
- Stoppmoment (N·m eller mN·m): Det maksimale dreiemomentet motoren produserer ved null hastighet. Dette begrenser hvilke girkasser eller laster som kan drives direkte.
- Tilbake-EMF-konstant (Ke): Nært knyttet til KV; bestemmer hvor mye spenning motoren genererer per hastighetsenhet. Kritisk for førerdesign og regenerative bremseberegninger.
- Antall polakker: Flere poler = jevnere dreiemoment ved lave hastigheter, men begrenser maksimalt turtall. To-polede motorer kan nå ekstremt høye hastigheter; 14-polede motorer gir jevnt dreiemoment med lav hastighet for applikasjoner med direkte drift.
- Termisk motstand (°C/W): Angir hvor raskt motoren varmes opp per watt tap. Motorer med lav termisk motstand (god varmespredning) tåler høyere kontinuerlige belastninger.
Hvordan velge riktig børsteløs likestrømsmotor
- Definer lastmomentet og hastighetskravet. Beregn driftspunktet: hvilket dreiemoment (N·m) trengs ved hvilken hastighet (rpm)? Dette setter effektbehovet: P = T × ω.
- Velg indre rotor eller ytre rotor. Høyhastighetsbelastninger med lavt dreiemoment favoriserer innløpere. Direktedrevne laster med lav hastighet og høyt dreiemoment favoriserer outrunners. Hvis en girkasse er akseptabel, fungerer begge konfigurasjonene.
- Velg spenning basert på systembussen. Tilpass motor KV til forsyningsspenningen din slik at driftspunktet faller innenfor motorens effektivitetskart. Å kjøre en motor med høy KV på høy spenning uten belastning begrenser sløsing med energi og risikerer overhastighet.
- Bekreft termiske grenser. Bekreft at kontinuerlig strømstyrke overskrider den nødvendige strømmen ved driftspunktet med en margin på minst 20–30 % .
- Velg sensorert vs. sensorløs kommutering. Sensorede motorer (Hall-sensorer) utmerker seg i applikasjoner med variabel belastning som krever jevn oppstart. Sensorløse design er enklere og mer kostnadseffektive for applikasjoner med konstant hastighet som vifter og pumper.
- Velg en kompatibel driver/ESC. Tilpass driverens spenningsområde, strømklassifisering og kommuteringstype (sensorløs/sensorløs) til motoren. En feilaktig driver er den vanligste årsaken til BLDC-systemfeil i feltapplikasjoner.
Vanlige bruksområder for børsteløse likestrømsmotorer etter industri
| Industri | Søknad | Hvorfor BLDC? |
|---|---|---|
| Bil / EV | Trekkmotorer, servostyring, HVAC-blåsere | Høy effektivitet, lang levetid, presis kontroll |
| Forbrukerelektronikk | HDD-spindler, bærbare vifter, trådløst elektroverktøy | Lav støy, kompakt størrelse, pålitelighet |
| VVS / Hvitevarer | Inverter kompressorer, vifter, vaskemaskin trommer | Variabel hastighetskontroll, energisparing opptil 30 % |
| Industriell automasjon | Servodrev, transportørsystemer, CNC-spindler | Nøyaktig posisjonering, høy driftssyklus, lite vedlikehold |
| Luftfart / Droner | UAV-fremdrift, aktuatorer, reaksjonshjul | Kraft-til-vekt-forhold, pålitelighet i tøffe miljøer |
| Medisinsk | Kirurgiske roboter, infusjonspumper, ventilatorer | Null børstepartikkelforurensning, steriliseringskompatibilitet |
Fordeler og begrensninger: En ærlig vurdering
Fordeler
- Lengre driftslevetid: Uten børster å ha på, oppnår BLDC-motorer rutinemessig 20 000–30 000 timer MTBF (gjennomsnittlig tid mellom feil), varer ofte lenger enn utstyret de er installert i.
- Høyere effektivitet over hele hastighetsområdet: Elektronisk kommutering er optimalisert ved hvert driftspunkt; børstede motorer mister effektivitet ved delbelastninger på grunn av fast børstekontaktmotstand.
- Bedre termisk styring: Varme genereres i den stasjonære statoren, som kan varmesenkes direkte til motorhuset - langt mer effektivt enn å kjøle en roterende rotor.
- Lav elektromagnetisk interferens (EMI): Ingen børstebue betyr at BLDC-motorer oppfyller strenge EMI-standarder (EN 55014, CISPR 11) uten omfattende ekstern filtrering.
- Trygg i farlige miljøer: Ingen lysbue gjør BLDC-motorer egnet for brennbare gass- eller støvmiljøer der børstede motorer er forbudt.
Begrensninger
- Høyere systemkostnad: Selve motoren koster kanskje bare marginalt mer enn en børstet ekvivalent, men den nødvendige driveren/ESC legger til 30–100 % til total systemkostnad avhengig av effektnivå.
- Mer kompleks kontroll: Implementering av jevn oppstart, minimering av dreiemoment-rippel og feltsvekkelse for drift med høyere hastigheter krever sofistikert fastvare – en betydelig ingeniørinnsats.
- Avhengighet av sjeldne jordarters magneter: NdFeB-magneter er underlagt forsyningskjedebegrensninger og prisvolatilitet; de avmagnetiserer også over Curie-temperaturen deres (vanligvis 80–120°C for standardkarakterer).
- Tanndreiemoment: Ved svært lave hastigheter skaper samspillet mellom statorspalter og rotormagneter dreiemomentrippel ("cogging"), som må dempes gjennom skjevheter eller avanserte kontrollalgoritmer i presisjonsposisjoneringsapplikasjoner.
Fremtidige trender innen børsteløs DC-motorteknologi
BLDC-motorteknologien fortsetter å utvikle seg raskt, drevet av elektrifiseringen av transport og utvidelsen av robotikk. Viktige utviklingsretninger inkluderer:
- Integrerte motordrivermoduler: Ved å kombinere motoren og dens driverelektronikk i en enkelt forseglet enhet forenkler installasjonen og reduserer kablingen, som allerede er vanlig i 22 mm og mindre mikro BLDC-motorer.
- Wide-bandgap (WBG) halvlederdrivere: Silisiumkarbid (SiC) og galliumnitrid (GaN) svitsjenheter muliggjør høyere svitsjefrekvenser med lavere tap, og skyver systemeffektiviteten over 97 % i premium EV-applikasjoner.
- Ferrittmagnetalternativer: Forskning på ferrittbaserte BLDC-motorer har som mål å redusere avhengighet av sjeldne jordarter, samtidig som konkurransedyktig ytelse opprettholdes gjennom optimalisert statorgeometri.
- AI-basert prediktivt vedlikehold: Sanntidsstrøm- og vibrasjonssignaturanalyse muliggjør tidlig påvisning av lagerslitasje og viklingsdegradering, noe som forlenger den effektive levetiden ytterligere utover allerede imponerende grunnlinjetall.
Nyheter
-
Børste DC-motorer og fysiske fundamenter Den Børste DC-motor er en pioner i å konvertere elektrisk energi til mekanisk bevegelse, og historien er nært sammenvev...
LES MER -
Hvem bruker fortsatt børstede likestrømsmotorer i disse dager? Børstede likestrømsmotorer i små apparater Til tross for den økende bruken av børsteløs motorteknologi, ...
LES MER -
Børste DC-motorapplikasjoner i forbrukerelektronikk og smarte enheter Børste DC-motorrolle i forbrukerelektronikkdesign Børste DC-motor spiller en kritisk...
LES MER
 Hjem
NYHETER


Opphavsrett © Yuyao Hongyang Micromotor Co., Ltd. Alle rettigheter forbeholdt.