Eng



DC-motor vs girmotor: Hvilken passer til din applikasjon?
 2026.08.19
 Bransjenyheter
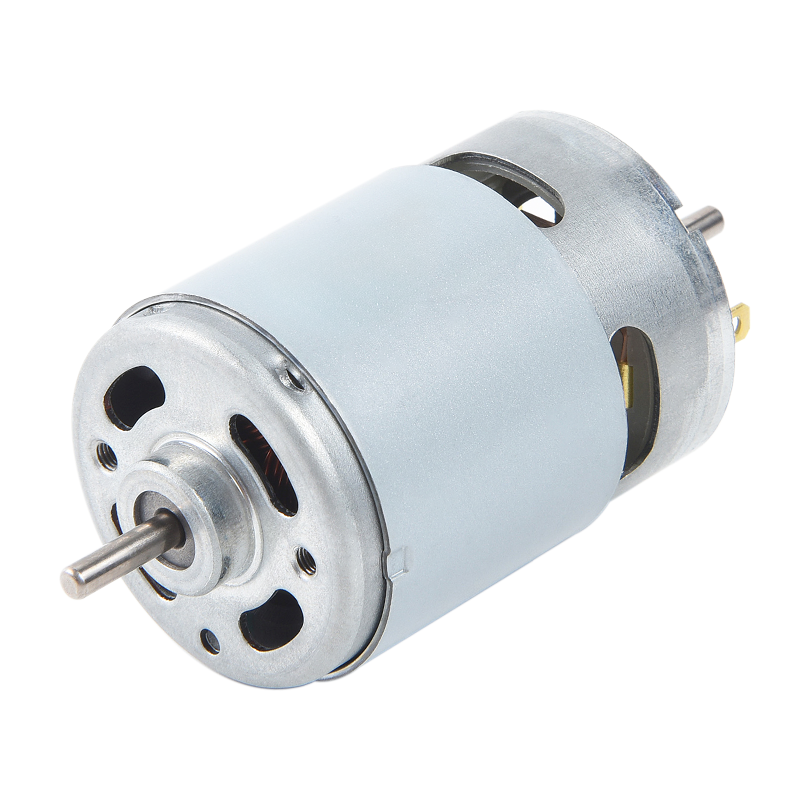
En standard DC-motor spinner raskt, men produserer lavt dreiemoment, mens en girmotor parer den samme DC-motoren med en girkasse for å bytte hastighet mot dreiemoment . Hvis applikasjonen din trenger å løfte, trekke eller snu noe under belastning ved lavt turtall, er en girmotor nesten alltid det beste valget. Hvis du trenger høyhastighetsrotasjon med lett belastning - som en kjølevifte - fungerer en vanlig likestrømsmotor fint og koster mindre.
Forvirringen mellom disse to handler egentlig ikke om hvilken som er "bedre". Det handler om å tilpasse motorytelsen til de mekaniske kravene til jobben. Nedenfor er en praktisk oversikt over hvordan de er forskjellige, hvor hver enkelt passer, og hvordan størrelsen er a liten girmotor riktig første gang.
Hva som faktisk skiller en likestrømsmotor fra en girmotor
En DC-motor konverterer elektrisk energi direkte til rotasjonsbevegelse. Utgangsakselen spinner med hvilken hastighet motorens interne vikling og spenning produserer - ofte 3 000 til 12 000 RPM for små hobby- og industrimotorer. Det er raskt, men dreiemomentet ved akselen er lavt fordi det ikke er noen mekaniske fordeler involvert.
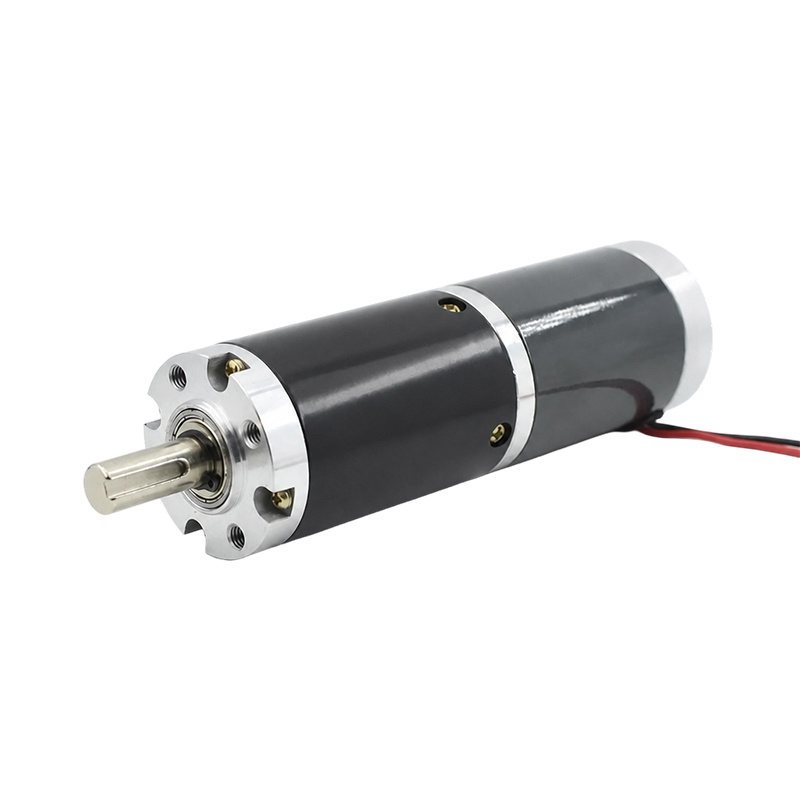
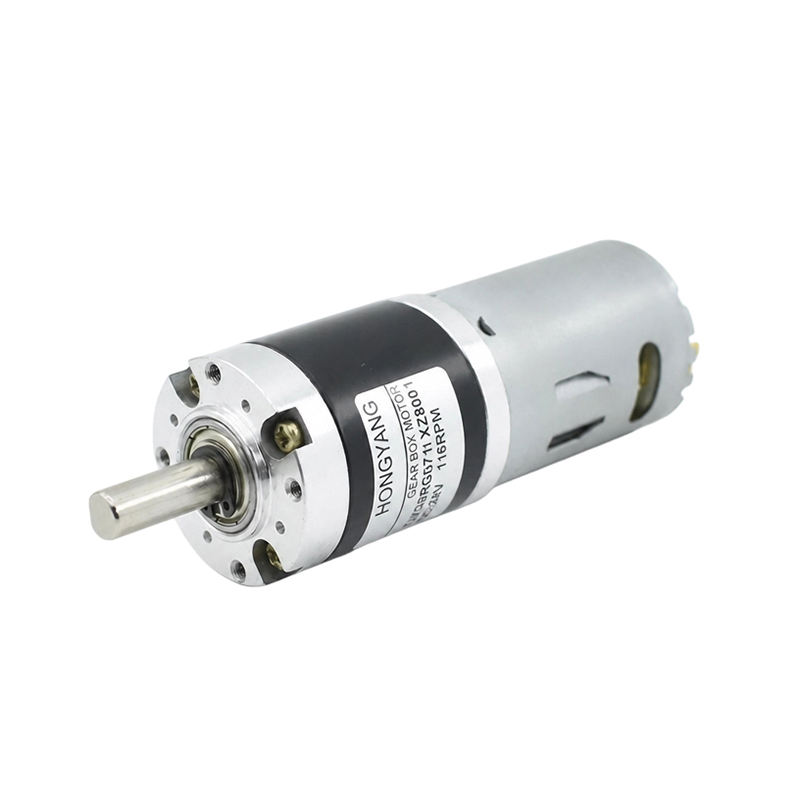
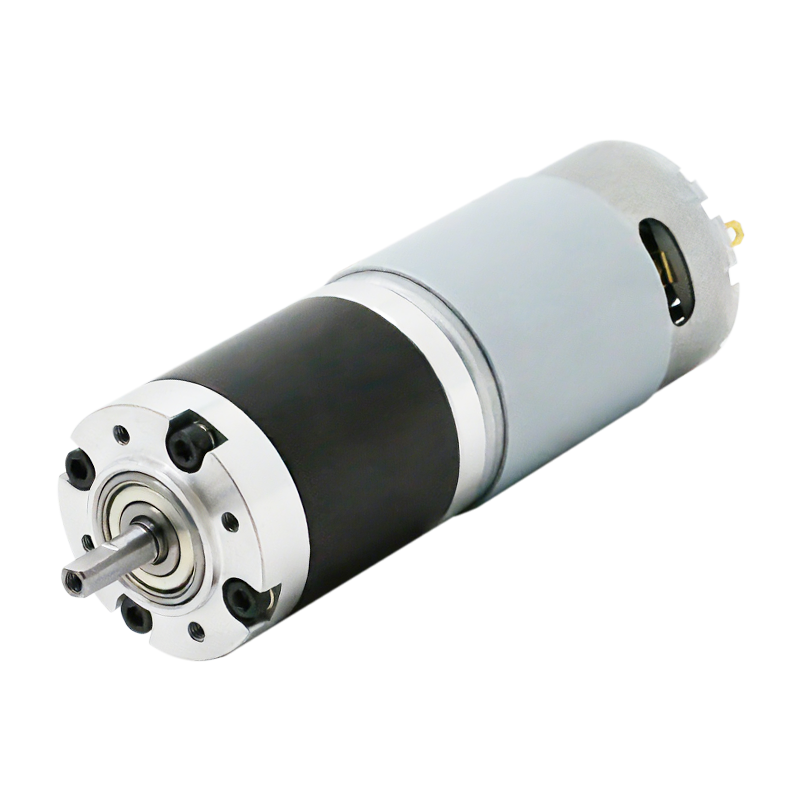
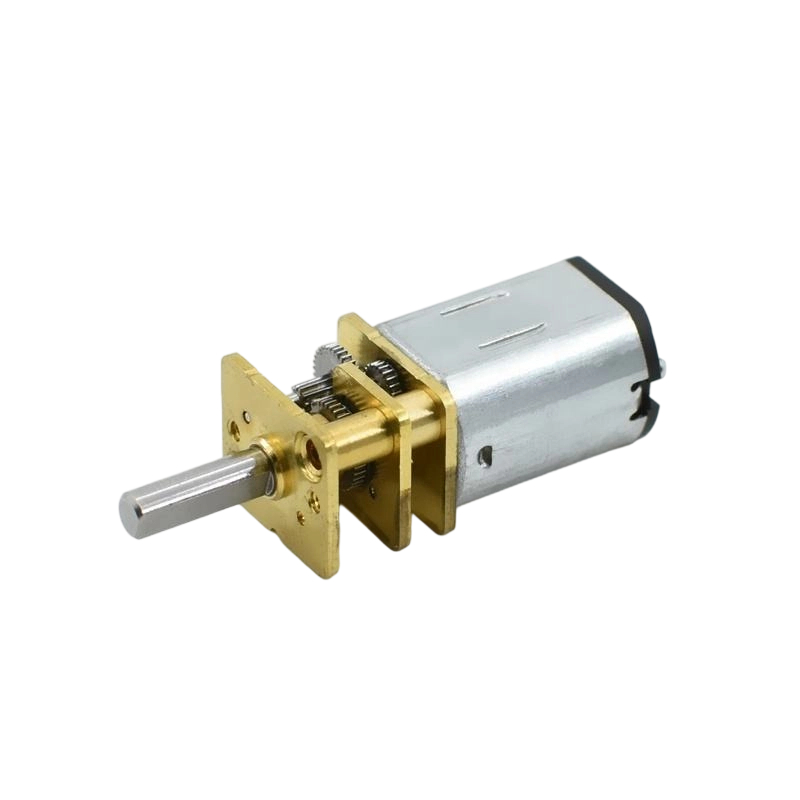
En girmotor tar den samme roterende akselen og kjører den gjennom et girtog - cylindriske tannhjul, planetgir eller snekkegir - før utgangen når den endelige akselen. Hvert girtrinn reduserer hastigheten og multipliserer dreiemomentet proporsjonalt. En motor som naturlig spinner med 10 000 RPM kan komme ut av en 100:1 girkasse ved bare 100 RPM, men med omtrent 100 ganger mer dreiemoment (minus mekaniske tap, typisk 10-20%).
Hvorfor denne avveiningen er viktig i praksis
Dreiemoment er det som faktisk utfører mekanisk arbeid - å snu et hjul mot friksjon, løfte en port eller kjøre et transportbånd. En ren likestrømsmotor som spinner ved høyt turtall med lavt dreiemoment vil stoppe i det øyeblikket den møter reell motstand. Nedgiring er det som gjør den samme motoren i stand til å flytte noe med masse og belastning bak seg.
Side-by-side sammenligning av nøkkelspesifikasjoner
Tabellen nedenfor viser typiske ytelsesområder for en liten 12V DC-motor sammenlignet med samme motor utstyrt med en girkasse.
| Spesifikasjon | Standard DC-motor | Liten girmotor |
|---|---|---|
| Hastighet uten belastning | 8 000–10 000 RPM | 80-150 RPM |
| Stall dreiemoment | 0,5-1,5 kg·cm | 30-80 kg·cm |
| Typisk effektivitet | 75–85 % | 60–75 % |
| Fysisk størrelse | Kompakt | Lengre (girkasse lagt til) |
| Enhetskostnad | Lavere | 20-60 % høyere |
Merk at effektiviteten synker når girforholdet øker , siden hvert ekstra girtrinn introduserer friksjonstap. En 10:1 girkasse kan beholde 85% effektivitet, mens en 300:1 planetgirkasse kan falle til 50-60%.
Når en vanlig likestrømsmotor er den rette samtalen
Hopp over girkassen når applikasjonen trenger mer hastighet enn kraft, og lasten er lett eller allerede snurrer fritt. Vanlige brukstilfeller inkluderer:
- Kjølevifter og vifter der luftstrøm, ikke dreiemoment, er målet
- Små droner og RC kjøretøypropeller
- Vibrasjonsmotorer i telefoner og wearables
- Høyhastighets spindler for verktøy som roterende kuttere eller bor
- Applikasjoner som allerede bruker ekstern gir eller belter andre steder i systemet
I disse tilfellene øker det å legge til en girkasse bare kostnadene, størrelsen og det mekaniske tapet uten noen reell fordel.
Når en liten girmotor er verdt ekstrakostnaden
En liten girmotor tjener sin høyere pris hver gang lasten motstår bevegelse - noe som betyr at det kreves reell kraft for å starte eller opprettholde bevegelse. Typiske scenarier inkluderer:
- Robotarmer og aktuatorer som trenger å løfte eller holde en fast posisjon under belastning
- Vindus- og dørautomatiseringssystemer, inkludert portåpnere
- Transportbåndsystemer flytter produktet mot friksjon
- Kameragimbals og pan-tilt-mekanismer som krever presise, sakte bevegelser
- Salgsautomater og utleveringsmekanismer
- Batteridrevne rullestoler og rullestoler
Et eksempel på størrelse i den virkelige verden
Tenk på et lite robotarmledd som må løfte en last på 500 g med en radius på 5 cm. Det krever omtrentlig 25 kg·cm dreiemoment ved leddet. En ren likestrømsmotor som produserer 1 kg·cm stoppmoment kan ganske enkelt ikke gjøre dette – den ville stoppe umiddelbart. Sammenkobling av den samme motoren med en 30:1 girkasse bringer brukbart dreiemoment til rundt 25-27 kg·cm (som står for 15 % mekanisk tap), som er rett innenfor rekkevidde. Dette er beregningen som skiller et fungerende design fra en utbrent motor.
Hvordan velge riktig girforhold
Å velge utveksling er ikke gjetting – det følger direkte av dreiemoment- og hastighetskravene dine. Bruk denne grunnleggende prosessen:
- Beregn dreiemomentet som trengs ved utgående aksel basert på lastvekt og spakarmsavstand
- Sjekk basismotorens stoppmoment og tomgangshastighet fra databladet
- Del det nødvendige dreiemomentet med motorens nominelle dreiemoment for å estimere minimumsgirforholdet som trengs
- Legg til en sikkerhetsmargin på 20-30 % for å ta hensyn til tap i girkassen og unngå å kjøre motoren under stallforhold
- Bekreft at den resulterende utgangshastigheten fortsatt oppfyller applikasjonens tidsbehov
Å kjøre en motor for nært stoppmomentet forårsaker kontinuerlig overoppheting og for tidlig feil. De fleste design av små girmotorer yter best når de opererer med 50-70 % av nominelt stoppmoment , noe som gir takhøyde for lastvariasjon.
Vanlige feil når du velger mellom de to
Noen få tilbakevendende feil dukker opp på tvers av DIY og til og med noen kommersielle design:
- Velge en motor basert på spenning og turtall alene, og ignorerer momentkrav fullstendig
- Forutsatt at et høyere utvekslingsforhold alltid er tryggere – overdreven reduksjon sløser effektiviteten og gir unødvendig størrelse og kostnader
- Overser tilbakeslag i billigere girkasser, noe som forårsaker posisjoneringsunøyaktighet i presisjonsapplikasjoner
- Ignorerer driftssyklus - en girmotor som er klassifisert for periodisk bruk vil overopphetes hvis den kjøres kontinuerlig
Ved å sjekke produsentens datablad for både stallmoment og kontinuerlig dreiemomentvurdering unngår du de fleste av disse problemene før et design er ferdigstilt.
Nyheter
-
Børste DC-motorer og fysiske fundamenter Den Børste DC-motor er en pioner i å konvertere elektrisk energi til mekanisk bevegelse, og historien er nært sammenvev...
LES MER -
Hvem bruker fortsatt børstede likestrømsmotorer i disse dager? Børstede likestrømsmotorer i små apparater Til tross for den økende bruken av børsteløs motorteknologi, ...
LES MER -
Børste DC-motorapplikasjoner i forbrukerelektronikk og smarte enheter Børste DC-motorrolle i forbrukerelektronikkdesign Børste DC-motor spiller en kritisk...
LES MER
 Hjem
NYHETER


Opphavsrett © Yuyao Hongyang Micromotor Co., Ltd. Alle rettigheter forbeholdt.