Eng



Liten girmotor: Typer, utvalg og bruksanvisning
 2026.06.24
 Bransjenyheter
Hva er en liten girmotor?
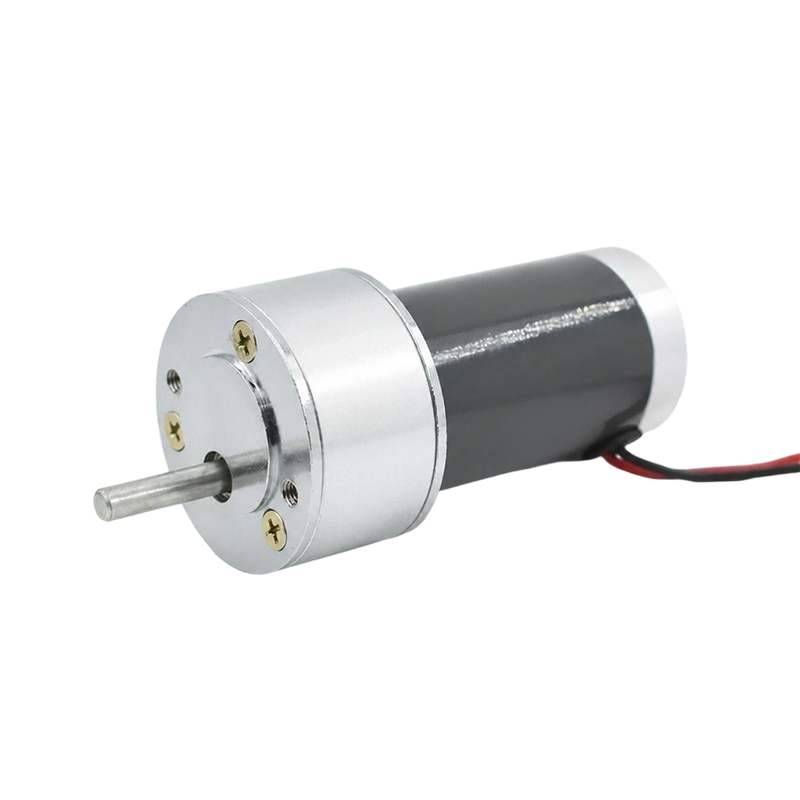
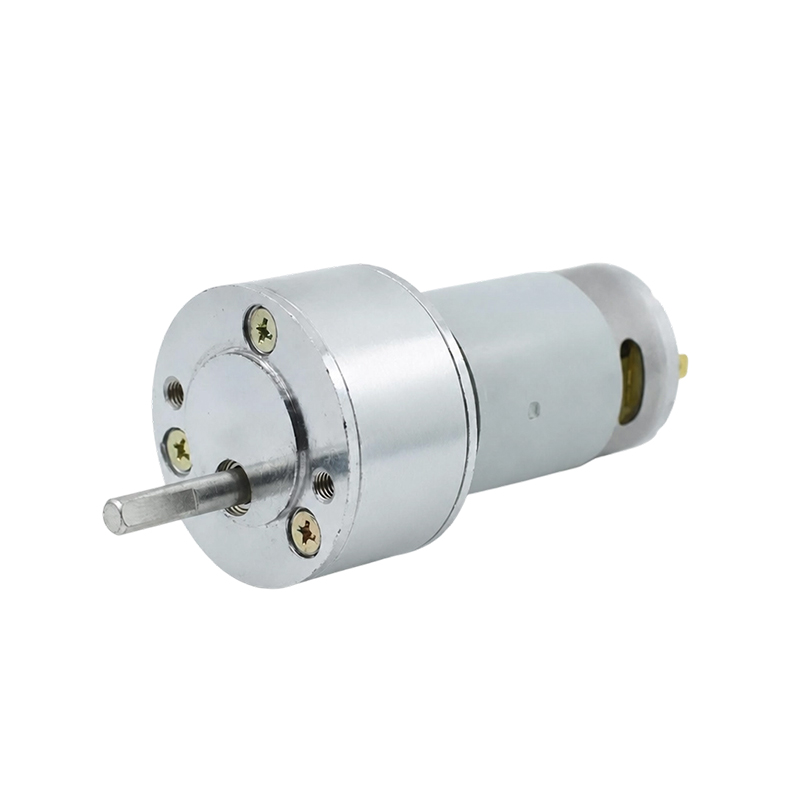
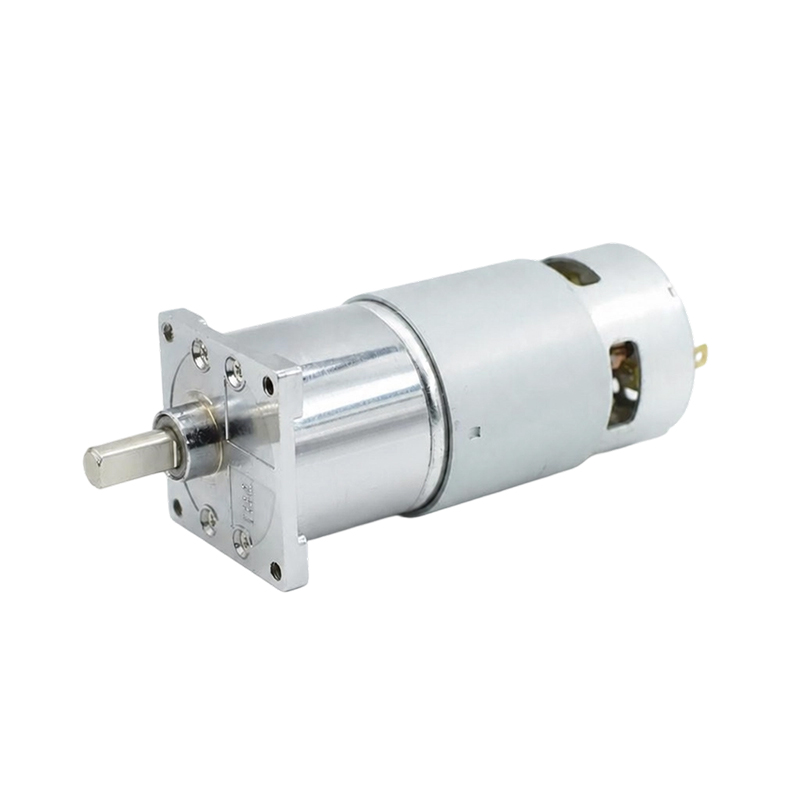
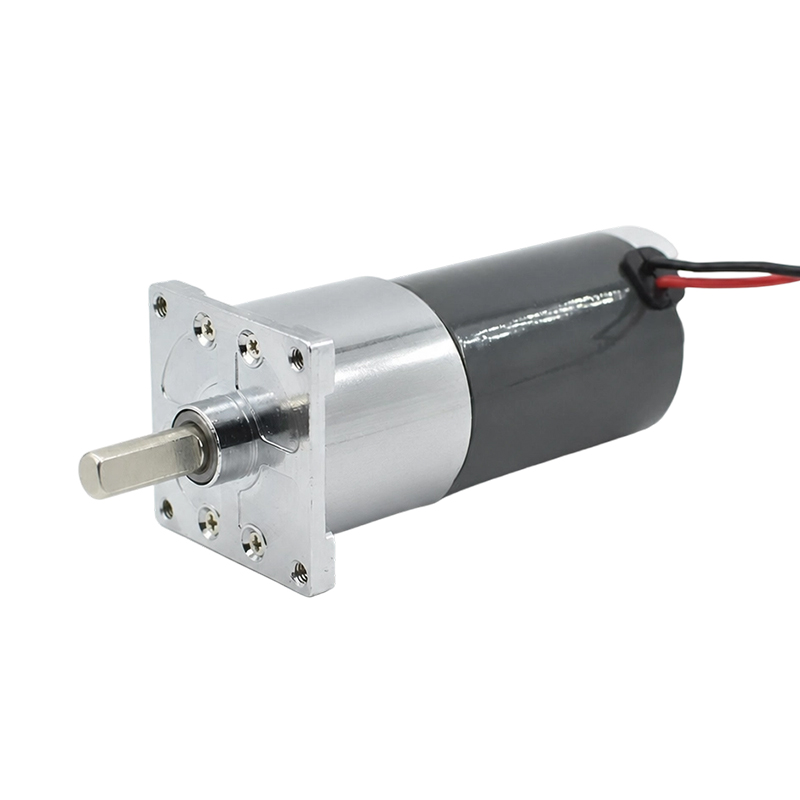
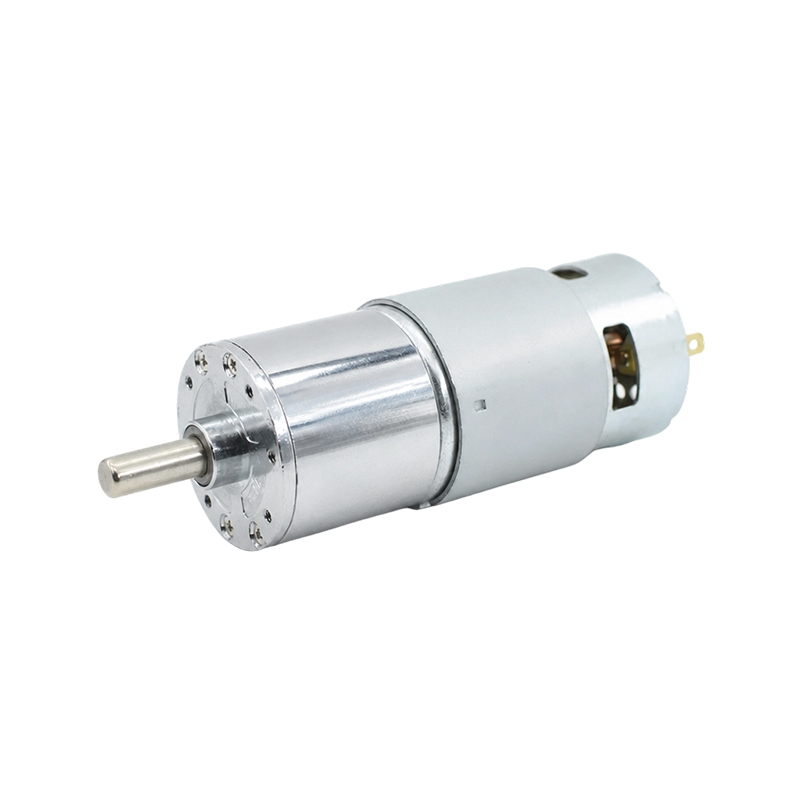
A liten girmotor er en kompakt, selvstendig enhet som integrerer en elektrisk motor med en reduksjonsgirkasse, og leverer høyt dreiemoment ved lav hastighet i et minimalt fotavtrykk. I motsetning til å bruke en motor og girkasse som separate komponenter, kombinerer en liten girmotor begge til en enkelt enhet – reduserer installasjonsplassen, forenkler kabling og eliminerer problemer med akseljustering. Disse enhetene produserer vanligvis utgangsmoment fra 0,01 N·m til 500 N·m og operere med utgangshastigheter fra 1 RPM til 600 RPM , noe som gjør dem uunnværlige innen automatisering, robotikk, medisinsk utstyr og forbrukerelektronikk.
Den definerende karakteristikken er girreduksjonstrinnet, som multipliserer dreiemomentet mens hastigheten reduseres proporsjonalt. En motor som spinner med 3000 RPM sammen med en 100:1 girkasse gir en effekt på 30 RPM med omtrent 100 ganger dreiemomentet (minus effektivitetstap). Denne grunnleggende avveiningen er det som gjør små girmotorer så allsidige på tvers av bransjer.
Typer små girmotorer og hvordan de er forskjellige
Ikke alle små girmotorer er bygget like. Girmekanismen på innsiden bestemmer dreiemomentkapasitet, tilbakekjøring, støynivå og effektivitet. Å velge feil type er en av de vanligste og mest kostbare designfeilene.
Spur Gear Motor
Sporgirmotorer bruker rettskårne tenner på parallelle aksler. De er den enkleste og mest kostnadseffektive designen, og oppnår effektivitetsgevinster 95–98 % per trinn . Deres største ulempe er støy - tanninngrep skaper en karakteristisk sutring ved høyere hastigheter. Best egnet for applikasjoner med lav hastighet og moderat dreiemoment som transportbånd, salgsautomater og leketøysmekanismer.
Planetgirmotor
Planetgirmotorer fordeler belastningen over tre eller flere planetgir som omgir et sentralt solhjul. Dette koaksiale arrangementet leverer høy dreiemomenttetthet – ofte 3–5 ganger dreiemomentet til en ekvivalent cylindrisk girmotor med samme diameter – og overlegen konsentrisitet. Ett-trinns effektivitet er typisk 90–97 % . De er det foretrukne valget for robotkoblinger, elektroverktøy og presisjonsaktuatorer der et høyt dreiemoment-til-størrelse-forhold er kritisk.
Snekkegirmotor
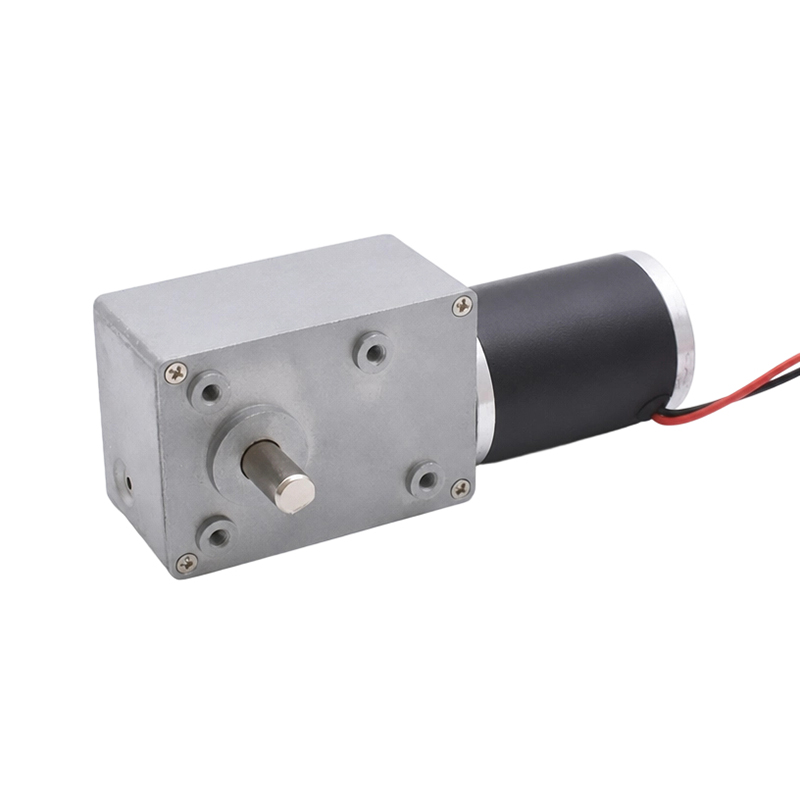
En snekkegirmotor bruker en spiralformet snekkeskrue som går i inngrep med et snekkehjul i en 90° vinkel, noe som muliggjør svært høye ett-trinns reduksjonsforhold på 5:1 til 100:1 . Hovedfordelen er selvlåsende: ved forhold over omtrent 20:1 kan ikke utgangsakselen drive motoren tilbake, noe som gjør dem ideelle for heiser, porter og ventilaktuatorer som må holde posisjon under belastning uten brems. Effektiviteten synker imidlertid betydelig - ofte til 40–70 % - på grunn av glidende kontakt mellom snekke og hjul.
Helisk girmotor
Heliske girmotorer har vinklede tenner som griper inn gradvis, noe som resulterer i jevnere, roligere drift enn cylindriske tannhjul med effektivitet per trinn typisk mellom 96–99 % . Den vinklede tannen genererer aksiale trykkbelastninger som må opptas av passende lagre. De er mye brukt i pumper, miksere og pakkemaskiner der både stille drift og høy effektivitet er nødvendig.
Skråkant girmotor
Vinkelgirmotorer overfører rotasjon mellom kryssende aksler, typisk ved 90°, ved hjelp av koniske tannhjul. De brukes når utgangsakselen må være orientert vinkelrett på motoren - vanlig i matforedlingsutstyr, transportører med retningsendringer og landbruksmaskiner.
| Type | Effektivitet per trinn | Forholdsområde | Støynivå | Selvlåsende | Beste brukstilfelle |
|---|---|---|---|---|---|
| Spur | 95–98 % | 2:1 – 10:1 | Moderat – Høy | Nei | Transportbånd, leker |
| Planetarisk | 90–97 % | 3:1 – 100:1 | Lav – Moderat | Nei | Robotikk, aktuatorer |
| Orm | 40–70 % | 5:1 – 100:1 | Lavt | Ja (>20:1) | Heiser, porter, ventiler |
| Helical | 96–99 % | 1,5:1 – 10:1 | Veldig lav | Nei | Pumper, miksere |
| Bevel | 93–97 % | 1:1 – 6:1 | Lav – Moderat | Nei | Rettvinklede drev |
Motortyper som vanligvis er sammenkoblet med små girkasser
Den elektriske motoren som driver girkassen er like viktig som selve girtypen. Motoren bestemmer hastighetskontrollerbarhet, strømkildekrav og dynamisk respons.
DC børstet motor
Det mest økonomiske alternativet. DC børstede girmotorer opererer fra lavspenningsforsyninger (3 V–48 V DC) og styres enkelt ved å variere spenningen. En typisk 12 V børstet DC girmotor i området 5–50 W koster $3–$25 . Børsteslitasje begrenser levetiden til omtrent 500–2000 timer av kontinuerlig drift, noe som gjør dem bedre egnet for periodiske bruksområder som vindusløftere, salgsautomater og hobbyrobotikk.
DC børsteløs motor (BLDC)
Børsteløse DC-girmotorer erstatter mekanisk kommutering med elektronisk svitsjing, og forlenger levetiden til 10 000–30 000 timer og forbedrer effektiviteten med 10–20 % i forhold til børstede ekvivalenter. De krever en dedikert motorkontroller (ESC eller BLDC driver IC), som legger til kostnader og kompleksitet, men tilbyr presis hastighetskontroll og regenerativ bremsing. De dominerer innen medisinsk utstyr, droner og industriell automasjon der pålitelighet ikke er omsettelig.
Trinnmotor med girkasse
Trinngirmotorer gir åpen sløyfe posisjonskontroll med så fin oppløsning som 0,009°/trinn når mikrosteppet, uten kodere. Å legge til en girkasse multipliserer holdemomentet og reduserer trinnvinkelen, noe som gjør dem ideelle for 3D-skrivere, CNC-akser og kamera-pan-tilt-hoder. Typiske reduksjonsforhold på 5:1 til 20:1 brukes for å unngå resonans mens dreiemomentet økes.
AC induksjonsmotor med girkasse
Små AC-girmotorer (vanligvis 6 W til 750 W ) er arbeidshesten til industrielle transportbånd og pakkeutstyr. De går direkte fra nettspenning (110 V eller 230 V AC) uten kontroller, er ekstremt holdbare og er standardisert til IEC-rammestørrelser. Hastigheten er fastsatt av linjefrekvensen med mindre den er paret med en variabel frekvensomformer (VFD).
Nøkkelspesifikasjoner å forstå før du kjøper
Feillesing av et datablad er den raskeste måten å velge feil girmotor på. Dette er spesifikasjonene som betyr mest:
- Nominell utgangsmoment: Det kontinuerlige dreiemomentet motoren kan levere i det uendelige uten overoppheting. Konstruer alltid med en sikkerhetsfaktor på 1,5–2× brukt på ditt faktiske lastmoment.
- Topp (stopp) dreiemoment: Maksimalt dreiemoment ved null hastighet – typisk 3–6× nominelt dreiemoment for planetenheter. Overskridelse av dette skader tannhjulstennene permanent.
- Utgangshastighet uten belastning: RPM ved merkespenning med null belastning. Faktisk driftshastighet under belastning vil være 10–20 % lavere avhengig av girkasseeffektivitet og belastning.
- Reduksjonsforhold: Forholdet mellom inngangshastighet og utgangshastighet. Et forhold på 50:1 betyr at utgangsakselen dreier én gang for hver 50. motoromdreining.
- Tilbakeslag: Vinkelspillet (dødsonen) ved utgående aksel når lastretningen reverserer. Målt i bueminutter— presisjon planetariske enheter oppnå <3 arcmin , mens økonomienheter kan ha 20–60 buemin med tilbakeslag.
- Radial og aksial belastning: Krafter utgående aksellager kan opprettholde. Overskridelse av radielle belastningsgrenser er en ledende årsak til for tidlig lagersvikt i feilmonterte girmotorer.
- IP-vurdering: Ingress Protection-klassifiseringen (f.eks. IP54, IP67) definerer motstand mot støv og fuktighet – kritisk for utendørs- eller vaskemiljøer.
- Driftssyklus: Kontinuerlig (S1), kortvarig (S2) eller intermitterende (S3) drift påvirker maksimalt tillatt belastning uten overoppheting. Å kjøre en S3-klassifisert enhet ved kontinuerlig drift er en vanlig årsak til motorutbrenthet.
Vanlige bruksområder for små girmotorer
Små girmotorer er innebygd i nesten alle motoriserte systemer som krever kontrollert bevegelse med moderat hastighet. Deres allsidighet er uovertruffen:
Robotikk og automatisering
Samarbeidende robot (cobot) ledd bruk planetariske BLDC girmotorer med integrerte koder og forhold på 50:1 til 150:1 for å oppnå presis, repeterbar posisjonering. En 6-akset cobotarm inneholder vanligvis 6–12 individuelle girmotorenheter. Mobile roboter (AGV) bruker spor- eller planetariske DC-girmotorer i 20–200 W rekkevidde å drive hjul ved 30–120 o/min.
Medisinsk utstyr
Infusjonspumper, kirurgiske roboter, elektriske rullestoler og justeringsmekanismer for sykehusseng er alle avhengige av små girmotorer – typisk BLDC planetariske enheter – på grunn av deres stillegående drift, lang levetid og presis hastighetskontroll . Kirurgisk robotikk krever tilbakeslag under 1 arcmin og utgangsmomenter fra 0,5 N·m til 20 N·m i en pakke ofte under 40 mm i diameter.
Forbrukerelektronikk og smarthus
Motoriserte persienner, smarte låser, kameragimbals og robotstøvsugere har små DC-girmotorer. En typisk smart blindmotor opererer kl 2–5 RPM utgang med et dreiemoment på 1–3 N·m , kjører fra en 12 V eller 24 V DC-forsyning. Det lave støykravet i disse miljøene er ofte det definerende valgkriteriet.
Industrielle transportbånd og emballasjelinjer
Kompakte AC spiral- eller snekkegirmotorer i 6 W til 370 W rekkevidde drive transportbånd, merkemaskiner og fyllestasjoner. Deres standardiserte IEC-flensmontering og akseldimensjoner forenkler integrering i modulære maskindesign. Det globale markedet for girmotorer brukt i materialhåndtering alene oversteg USD 8 milliarder i 2024 .
Automotive undersystemer
Moderne kjøretøy inneholder 40 til 80 små DC girmotorer per bil, førersetejusteringer, speilstillere, vindusløftere, soltakmekanismer og VVS-dempere. Disse må oppfylle strenge bilstandarder, inkludert vibrasjonsmotstand (10–2000 Hz), temperaturområde (−40 °C til 85 °C) og EMC-samsvar i henhold til CISPR 25.
Hvordan velge riktig liten girmotor: en trinnvis tilnærming
Valgfeil står for de fleste for tidlige feil på girmotoren i feltet. Følg denne systematiske prosessen for å unngå dem:
- Definer lastmomentet og hastighetskravet. Beregn dreiemomentet mekanismen din faktisk trenger ved utgangsakselen, ta hensyn til friksjon, treghet under akselerasjon og overbelastning i verste fall. Bestem det nødvendige utgangsturtallet fra applikasjonens krav til lineær eller rotasjonshastighet.
- Velg girtype. Bruk sammenligningstabellen ovenfor som utgangspunkt. Ved behov for selvlåsing → orm. Hvis høy dreiemomenttetthet i en kompakt kropp er kritisk → planetarisk. Hvis stille drift er viktigst → spiralformet. Hvis kostnaden er den primære driveren og støy er tolerabel → anspore.
- Velg motorteknologi. Bestem om du trenger enkel på/av-kontroll (børstet likestrøm eller vekselstrøm), presis hastighetstilbakemelding (BLDC), posisjonskontroll uten kodere (stepper) eller enkelhet med strømforsyning (vekselstrøminduksjon).
- Bruk en sikkerhetsfaktor. Multipliser det beregnede belastningsmomentet med 1,5–2,0 for å oppnå det minste nominelle utgangsmomentet. For applikasjoner med sjokkbelastninger eller hyppige start-stopp-sykluser, bruk den øvre delen av dette området.
- Bekreft termiske grenser. Bekreft motorens merkeeffekt ved omgivelsestemperaturen til installasjonen. Effektivitetsfall og termisk reduksjon forekommer over motorens nominelle omgivelsestemperatur (vanligvis 40°C). Reduser utgangseffekten med ca. ved 60°C 10–15 % .
- Kontroller akselbelastning. Sørg for at monteringsarrangementet ditt holder radielle og aksiale akselkrefter innenfor nominelle verdier. Kopling direkte til en stiv last med forskyvning kan generere radielle krefter 5–10× høyere enn girmotorens nominelle grense.
- Bekreft miljø- og forskriftskrav. Tilpass IP-klassifiseringen til miljøet ditt, se etter nødvendige sertifiseringer (UL, CE, RoHS, REACH), og kontroller spennings-/frekvenskompatibilitet.
Størrelsesklasser for små girmotorer og typiske kraftområder
Små girmotorer spenner over et bredt spekter av fysiske størrelser. Å forstå hvilken størrelsesklasse som passer til applikasjonen din hjelper til med å begrense alternativene raskt.
| Størrelsesklasse | Ytre diameter | Power Range | Utgangsmoment | Typiske applikasjoner |
|---|---|---|---|---|
| Mikro | 6–16 mm | 0,01–1 W | 0,01–0,5 N·m | Klokker, endoskoper, høreapparater |
| Mini | 16–36 mm | 1–20 W | 0,5–10 N·m | Smarte låser, kameragimbals, laboratorieinstrumenter |
| Liten | 36–63 mm | 20–120 W | 10–100 N·m | Robotkoblinger, AGV-er, elektriske rullestoler |
| Kompakt industrielt | 63–100 mm | 120–750 W | 100–500 N·m | Transportbåndstasjoner, pakkemaskiner |
Beste praksis for installasjon, montering og vedlikehold
Selv den beste girmotoren vil svikte for tidlig hvis den installeres eller vedlikeholdes feil. Disse praksisene forlenger levetiden direkte:
Monteringsorientering
De fleste små girmotorer er vurdert for alle monteringsretninger, men sjekk databladet. Snekkegirmotorer med sprutsmøring må monteres som spesifisert – å snu dem kan sulte ut ormen av olje og forårsake rask slitasje. Horisontal aksel-opp montering er en vanlig installasjonsfeil for snekkere.
Kobling og lastjustering
Bruk fleksible koblinger i stedet for stive der det er mulig. Feilstilling på så lite som 0,1 mm radiell forskyvning kan øke utgangsakselens lagerbelastninger med 2–3×, og redusere lagerlevetiden fra titusenvis av timer til bare noen få hundre. Kjeve- eller oldham-koblinger tilpasser feiljustering mens de overfører dreiemoment rent.
Smøreintervaller
Forseglede girmotorer for livet krever ingen ettersmøring under normale forhold. For ettersmørbare enheter, skift girfett hver 5 000–10 000 driftstimer eller minst årlig i sammenhengende bruk. Bruk smøremiddelkvaliteten spesifisert av produsenten – å erstatte en annen viskositet er en ledende årsak til for tidlig slitasje på gir og lager.
Termisk styring
Sørg for tilstrekkelig luftstrøm rundt motorhuset. En overflatetemperatur over 70°C på motorhuset (for standard isolasjonsklasse B-motorer) indikerer overbelastning eller utilstrekkelig ventilasjon. Å kjøre konsekvent over nominell temperatur halverer motorviklingens levetid for hver 10°C økning over nominell verdi – et godt dokumentert forhold innen motorteknikk (Arrhenius-regelen).
Markedstrender og fremtidig utvikling innen små girmotorer
Det globale girmotormarkedet ble verdsatt til ca USD 33 milliarder i 2024 og er anslått å vokse med en CAGR på 4,5–5,5 % frem til 2030, drevet av industriell automasjon, elektriske kjøretøy og utvidelse av robotikk. Flere nøkkelutviklinger omformer produktkategorien:
- Integrert elektronikk: Motordrivere, kodere og kommunikasjonsgrensesnitt (CANopen, EtherCAT, RS-485) blir i økende grad integrert direkte på motorhuset, noe som reduserer ledningsnett og muliggjør plug-and-play-installasjon i desentraliserte automatiseringsarkitekturer.
- Høyeffektive sjeldne jordarters magneter: NdFeB-magneter i BLDC-girmotorer leverer effekttettheter 30–50 % høyere enn ferrittmagnetekvivalenter, noe som muliggjør mindre, lettere design for samme utgangseffekt – direkte til fordel for bærbare og batteridrevne applikasjoner.
- Sykloide og harmoniske drivgirmotorer: Disse null-backlash-alternativene til planetgir er i ferd med å bli tatt i bruk i presisjonsrobotikk, og tilbyr utgående dreiemomenter på opptil 10× deres rammestørrelse sammenlignet med konvensjonelle planetenheter, om enn til høyere pris.
- Bærekraft og energieffektivitet: IE3 og IE4 effektivitetsklassekrav (i henhold til IEC 60034-30-1) driver oppgraderinger av AC-girmotorer over hele Europa og Kina, med IE4-motorer som bruker 15–30 % mindre energi enn IE1-ekvivalenter ved samme utgangseffekt.
- Miniatyrisering for humanoid robotikk: Den raske veksten av humanoid robotutvikling presser etterspørselen etter ultrakompakte BLDC planetgirmotorer under 40 mm diameter med dreiemoment som overstiger 30 N·m —en kombinasjon som tidligere var uoppnåelig med den formfaktoren.
Nyheter
-
Børste DC-motorer og fysiske fundamenter Den Børste DC-motor er en pioner i å konvertere elektrisk energi til mekanisk bevegelse, og historien er nært sammenvev...
LES MER -
Hvem bruker fortsatt børstede likestrømsmotorer i disse dager? Børstede likestrømsmotorer i små apparater Til tross for den økende bruken av børsteløs motorteknologi, ...
LES MER -
Børste DC-motorapplikasjoner i forbrukerelektronikk og smarte enheter Børste DC-motorrolle i forbrukerelektronikkdesign Børste DC-motor spiller en kritisk...
LES MER
 Hjem
NYHETER


Opphavsrett © Yuyao Hongyang Micromotor Co., Ltd. Alle rettigheter forbeholdt.